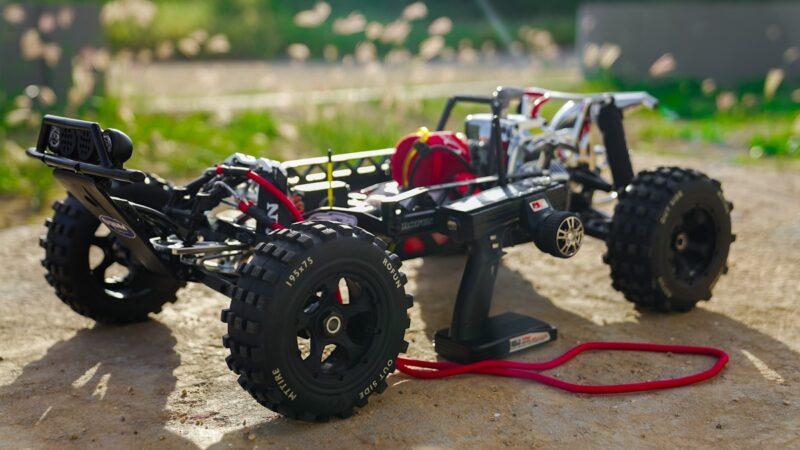
ساخت ربات زمینی (Rover) با ArduPilot — راهنمای پروژه (فارسی)
راهنمای ساخت ربات زمینی با ArduPilot Rover: انتخاب شاسی RC Car، FC Pixhawk، GPS، قطبنما، تنظیمات Steering/Throttle، برنامهریزی مسیر و اولین حرکت خودکار.
</> Make for Iran – بسازیم برای ایران
پروژهها، آموزشها و ابزارها برای سازندگان و علاقهمندان الکترونیک
راهنمای ساخت ربات زمینی با ArduPilot Rover: انتخاب شاسی RC Car، FC Pixhawk، GPS، قطبنما، تنظیمات Steering/Throttle، برنامهریزی مسیر و اولین حرکت خودکار.
راهنمای جامع نصب آنتن GPS: اهمیت Ground Plane، فاصله از اجسام فلزی و کربن، دور بودن از VTX/ESC، زاویه دید آسمان، و نصب روی کوادکوپتر، ثابتبال و Rover.
راهنمای نصب و تنظیم GPS برای Rover و UGV: نیاز به RTK، دو GPS برای heading، نصب روی سقف/ماسک، محافظت در برابر لرزش و تداخل، و تنظیمات ArduPilot Rover.
راهنمای نصب و تنظیم GPS برای هواپیمای ثابتبال: بهترین محل نصب روی بال یا دم، دور بودن از سروو و کربن، ground plane، تنظیمات iNAV/ArduPlane و رفع خطای GPS در پرواز.
آموزش استفاده از GPS روی باس DroneCAN: مزایای CAN در مقابل UART، تنظیم CAN_P1_DRIVER و GPS_TYPE در ArduPilot، اتصال Here3/Here4 و رفع مشکلات DroneCAN.
معرفی ماژولهای GPS Matek: M8Q، M10Q و سریهای دارای قطبنما، سازگاری با iNAV و ArduPilot، کانکتور JST-GH و پینOut، LED و قابلیت نصب روی بالها.
معرفی ماژولهای GPS Holybro: M8N و M10N، کانکتورهای JST-GH، قطبنما داخلی، LED وضعیت، سازگاری با Pixhawk و ArduPilot و راهنمای اتصال و کالیبراسیون.
آموزش شاخصهای دقت GPS: HDOP و VDOP، تعداد ماهواره، EPH/EPV، تفاوت 2D Fix و 3D Fix، و نحوه استفاده از این شاخصها برای تصمیمگیری در پرواز و ناوبری.
آشنایی با GPS RTK: چطور دقت سانتیمتری بدست میآید، Station/基站 و Rover، پروتکل NTRIP، ارتباط با پهپاد و کاربردهای نقشهبرداری و کشاورزی دقیق.
آموزش سیمکشی ماژول GPS+Compass: اتصال GPS روی UART با TX↔RX، اتصال قطبنما روی I2C (SDA/SCL)، تغذیه ۵V، و رفع مشکل شناسایی نشدن GPS یا Compass.