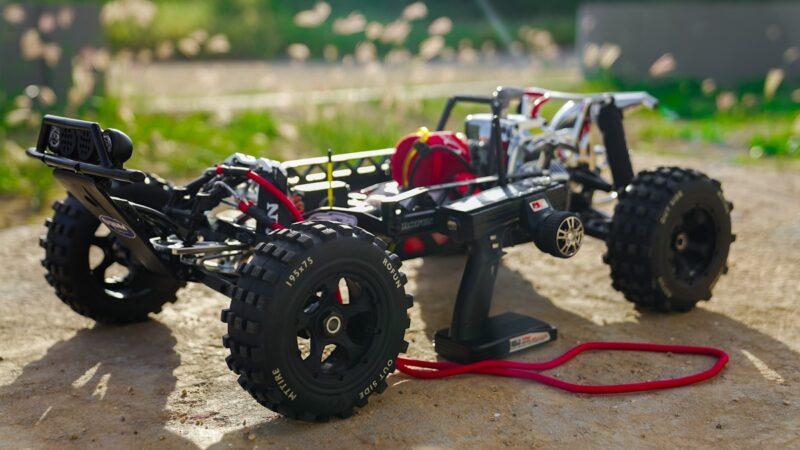
ساخت ربات زمینی (Rover) با ArduPilot — راهنمای پروژه (فارسی)
راهنمای ساخت ربات زمینی با ArduPilot Rover: انتخاب شاسی RC Car، FC Pixhawk، GPS، قطبنما، تنظیمات Steering/Throttle، برنامهریزی مسیر و اولین حرکت خودکار.
</> Make for Iran – بسازیم برای ایران
پروژهها، آموزشها و ابزارها برای سازندگان و علاقهمندان الکترونیک
رباتهای چرخدار، بازوهای رباتیک، مسیریابی و کنترل از راه دور
راهنمای ساخت ربات زمینی با ArduPilot Rover: انتخاب شاسی RC Car، FC Pixhawk، GPS، قطبنما، تنظیمات Steering/Throttle، برنامهریزی مسیر و اولین حرکت خودکار.
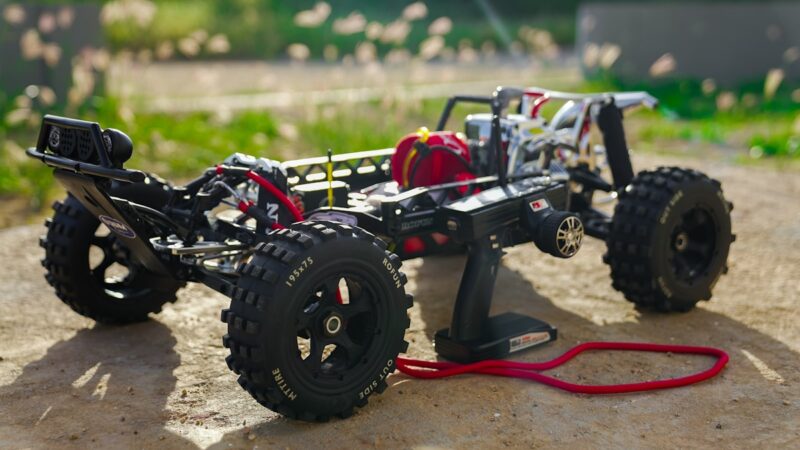
راهنمای نصب و تنظیم GPS برای Rover و UGV: نیاز به RTK، دو GPS برای heading، نصب روی سقف/ماسک، محافظت در برابر لرزش و تداخل، و تنظیمات ArduPilot Rover.
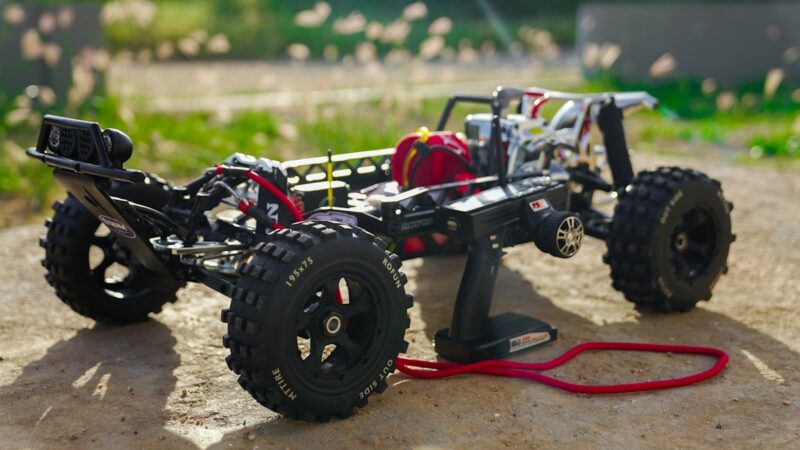
راهنمای انتخاب فلایت کنترلر برای Rover و UGV با ArduPilot Rover: نیاز به خروجی موتور و سرو فرمان، GPS دقیق، اتصال انکودر و معرفی بهترین بردها برای ربات زمینی.
جمعبندی کامل ۵۰ پست سری UGV: نقشه راه پروژهها بر اساس سطح مبتدی/متوسط/پیشرفته، بودجه زیر ۵۰۰K تا بالای ۵M، و انتخاب هوشمندانه پلتفرم/موتور/کنترلر برای هر هدف.
آموزش ادغام ROS (Robot Operating System) با آردوینو UGV: نصب rosserial، publish کردن Odometry، subscribe کردن cmd_vel، کنترل UGV از teleop_keyboard و ارسال دستور از رایانه.
آموزش ساخت UGV دنبالکننده خط با حسگرهای IR آرایهای TCRT5000: کالیبراسیون، الگوریتم PID برای خطکشی دقیق، ادغام با GPS برای ترکیب خط + ناوبری بیرونی.
آموزش استفاده از LiDAR ارزان برای UGV: TF-Luna (ToF ۸ متر، ۱۸۰K) برای اجتناب از موانع و RPLIDAR A1 (360° چرخان، ۸۰۰K) برای نقشهبرداری محیط. کد آردوینو و ROS.
آموزش پیادهسازی سیستم اجتناب از موانع برای UGV: سونار HC-SR04 در جلو، حسگر IR در کنارها، الگوریتم Bug0 برای دور زدن موانع و ادغام با ناوبری GPS.
راهنمای کامل باتری LiPo برای UGV: انتخاب S و mAh مناسب، BMS نصب، اندازهگیری ولتاژ با آردوینو، هشدار کمباتری با LoRa، و نکات ایمنی ذخیرهسازی.
مقایسه عملی موتورهای Hub Wheel برای UGV: موتور هاوربرد ۲۵۰W، موتور اسکوتر ۳۵۰W، موتور دوچرخه برقی ۵۰۰W. جدول مقایسه ولتاژ/جریان/KV/گشتاور، معیارهای انتخاب برای بار و سرعت مختلف.