</> Make for Iran – بسازیم برای ایران

پروژه‌ها، آموزش‌ها و ابزارها برای سازندگان و علاقه‌مندان الکترونیک

  • خانه
  • الکترونیک
  • پرینت سه‌بعدی
  • حکاکی و برش لیزری
  • ابزار کارگاهی
  • پهپاد
  • ربات زمینی UGV
  • ربات پرنده UAV
  • صنایع دستی
  • آموزش
  • پروژه‌ها
  • درباره ما
خانه›آموزش›ساخت ربات زمینی (Rover) با ArduPilot — راهنمای پروژه (فارسی)
آموزش ربات‌های زمینی (UGV)

ساخت ربات زمینی (Rover) با ArduPilot — راهنمای پروژه (فارسی)

​ ژوئن 21, 2026 1 دقیقه مطالعه
ربات زمینی Rover با ArduPilot

ArduPilot Rover چیست؟

ArduPilot Rover فریم‌وری است که برای کنترل وسایل زمینی (ماشین، تانک، قایق) طراحی شده. با یک شاسی RC Car ساده، یک Pixhawk، یک GPS و کمی تنظیمات، می‌توانید یک ربات خودران بسازید که مسیرهای مشخص را طی کند.

این پروژه نقطه شروع خوبی برای یادگیری ناوبری زمینی و ArduPilot است، چون خطرات کمتری نسبت به پهپاد دارد.

🛠️ کارت پروژه

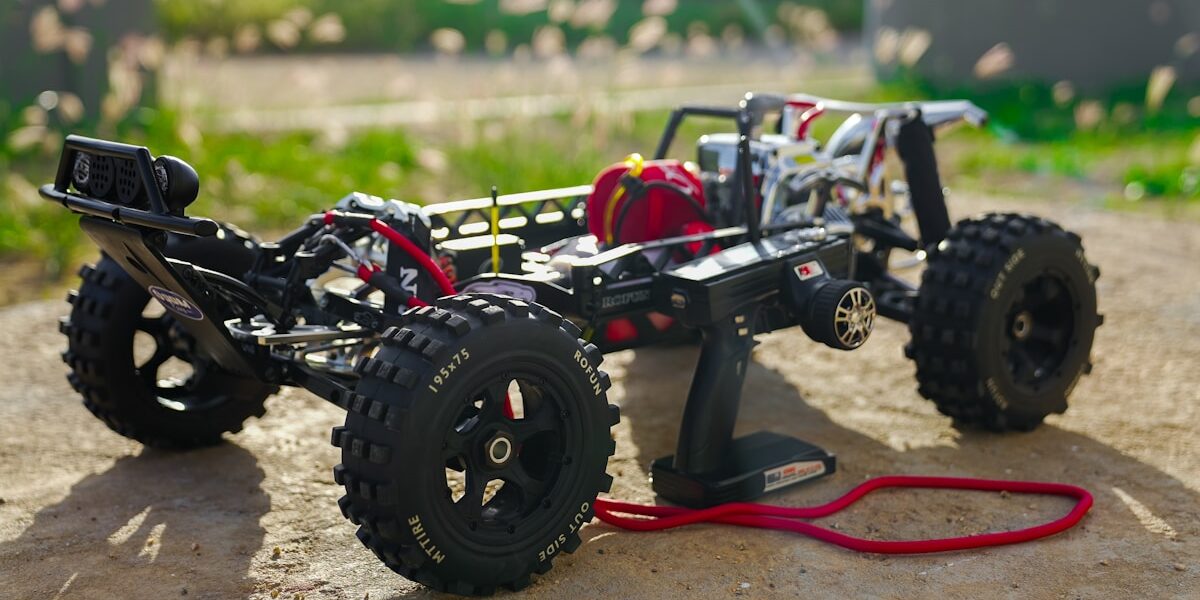
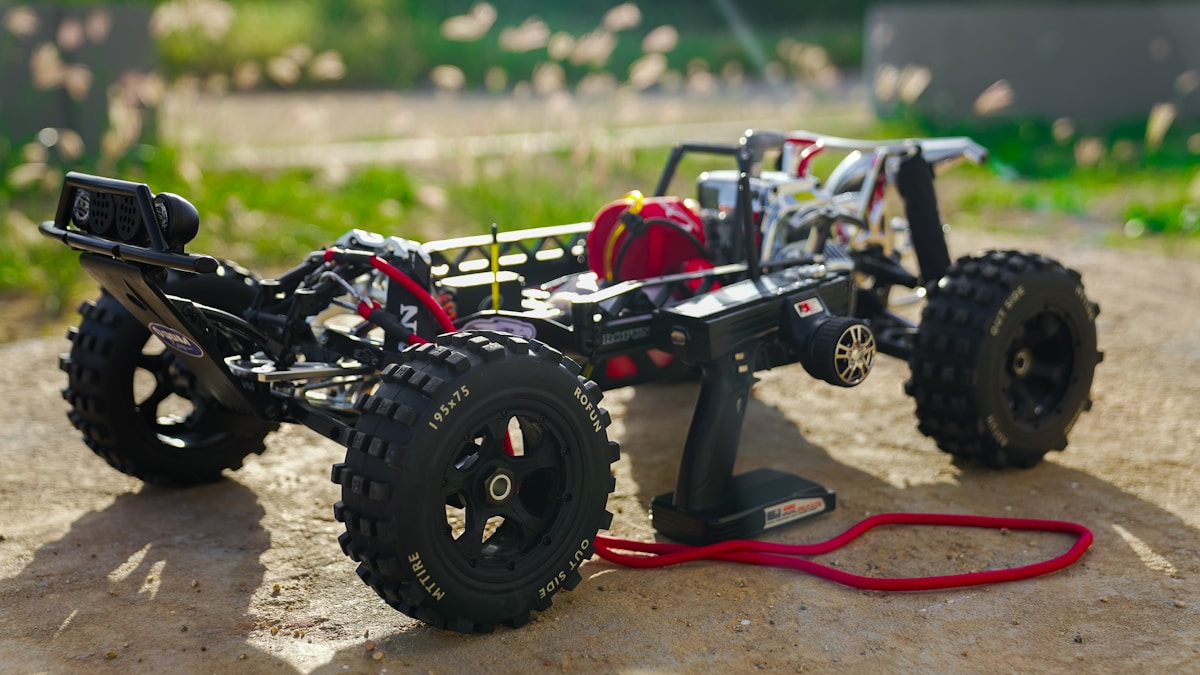
شاسی RC Car 1/10 یا 1/8
FC Pixhawk 6C / Matek H743
GPS M8N/M10N + Compass

گام ۱: انتخاب شاسی

یک شاسی RC Car معمولی (۱/۱۰ یا ۱/۸) با موتور براشلس و ESC مناسب است. دو نوع کنترل وجود دارد:

  • Ackermann Steering: ماشین معمولی با فرمان (Throttle + Steering).
  • Skid Steering: تانک (دو موتور مستقل چپ/راست).

گام ۲: نصب FC و GPS

Pixhawk را روی شاسی نصب کنید و GPS/Compass را روی سقف یا بالاترین نقطه بگذارید. سپس:

  • ESC Throttle به خروجی Throttle (معمولاً Main Out 1).
  • سرو فرمان به خروجی Steering (معمولاً Main Out 3).
  • گیرنده RC به SBus/PPM ورودی Pixhawk.

گام ۳: تنظیمات ArduPilot Rover

FRAME_CLASS = 1 (Rover) یا 2 (Boat)
SERVO1_FUNCTION = 73 (Throttle)
SERVO3_FUNCTION = 26 (Steering)
برای Skid Steering:
  SERVO1_FUNCTION = 73 (Throttle Left)
  SERVO3_FUNCTION = 74 (Throttle Right)

گام ۴: اولین حرکت و مسیر

  • در Mission Planner، رادیو را کالیبره کنید.
  • حالت‌های Manual، Acro و Auto را روی سوئیچ‌ها تنظیم کنید.
  • در حالت Manual، جهت و گاز را بررسی کنید.
  • یک Waypoint نزدیک بسازید و حالت Auto را تست کنید.
نکته: برای Rover، نسبت Steering/Throttle بسیار مهم است. اگر Rover در حالت Auto بیش از حد چرخش می‌کرد، PID Steering را کم کنید. اگر کند واكننش می‌داد، P Steering را کمی افزایش دهید.

منابع یادگیری بیشتر

  • مستندات رسمی ArduPilot Rover
  • آپارات: پروژه Rover ArduPilot
برچسب‌ها: ArduPilot Autonomous GPS Rover UGV آموزش گام‌به‌گام ربات زمینی پروژه
​
مطلب بعدی ساخت پهپاد تحویل بار (Delivery Drone) با ArduPilot (فارسی) مطلب قبلی راه‌اندازی Ground Station با Mission Planner (فارسی)
</> Make for Iran – بسازیم برای ایران

پروژه‌ها، آموزش‌ها و ابزارها برای سازندگان و علاقه‌مندان الکترونیک

یاد بگیر، بساز، به اشتراک بگذار. جامعه‌ای برای سازندگان، مهندسان و علاقه‌مندان به فناوری در ایران.

دسته‌بندی‌ها

  • پروژه‌ها
  • ربات‌های پرنده (UAV)
  • آموزش
  • ربات‌های زمینی (UGV)
  • الکترونیک
  • پهپاد و مولتی‌روتور

پیوندها

  • خانه
  • درباره ما
  • تماس
  • فید RSS

آخرین مطالب

  • خلاصه دوره ArduPilot/iNAV و گام‌های بعدی (فارسی)
  • رادیو تله‌متری در مقابل LTE/4G برای کنترل از راه دور (فارسی)
  • Ground Station روی موبایل و تبلت — QGroundControl و Solex (فارسی)
  • راه‌اندازی Ground Station با Mission Planner (فارسی)
© 2026 Make for Iran – بسازیم برای ایران. تمامی حقوق محفوظ است.
ساخته شده با ❤️ برای سازندگان ایران  |  ورود