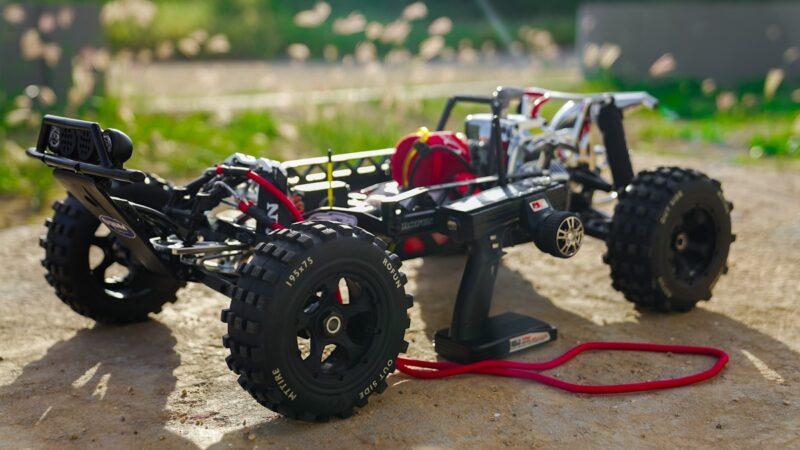
ساخت ربات زمینی (Rover) با ArduPilot — راهنمای پروژه (فارسی)
راهنمای ساخت ربات زمینی با ArduPilot Rover: انتخاب شاسی RC Car، FC Pixhawk، GPS، قطبنما، تنظیمات Steering/Throttle، برنامهریزی مسیر و اولین حرکت خودکار.
</> Make for Iran – بسازیم برای ایران
پروژهها، آموزشها و ابزارها برای سازندگان و علاقهمندان الکترونیک
راهنمای ساخت ربات زمینی با ArduPilot Rover: انتخاب شاسی RC Car، FC Pixhawk، GPS، قطبنما، تنظیمات Steering/Throttle، برنامهریزی مسیر و اولین حرکت خودکار.
راهنمای نصب و تنظیم GPS برای Rover و UGV: نیاز به RTK، دو GPS برای heading، نصب روی سقف/ماسک، محافظت در برابر لرزش و تداخل، و تنظیمات ArduPilot Rover.
آموزش Moving Baseline: استفاده از دو GPS برای تعیین Heading (جهت) بدون قطبنما، تنظیم در ArduPilot، فاصله آنتنها و کاربرد در Rover و هواپیماهای بزرگ.
آشنایی با GPS RTK: چطور دقت سانتیمتری بدست میآید، Station/基站 و Rover، پروتکل NTRIP، ارتباط با پهپاد و کاربردهای نقشهبرداری و کشاورزی دقیق.
راهنمای انتخاب فلایت کنترلر برای Rover و UGV با ArduPilot Rover: نیاز به خروجی موتور و سرو فرمان، GPS دقیق، اتصال انکودر و معرفی بهترین بردها برای ربات زمینی.
معرفی کامل ArduPilot برای مبتدی: تفاوت ArduCopter، ArduPlane و Rover، سختافزار سازگار، نرمافزار Mission Planner، و نقشه راه شروع پروژه ناوبری خودکار.
آموزش استفاده از فلایت کنترلر F4/F7 با iNAV برای UGV: تنظیم نوع وسیله به Rover/Boat، پین موتور و سرو، اتصال GPS و Compass، و ناوبری Mission Planner.
آموزش ساخت USV با بدنه RC Boat، Pixhawk/Matek و ArduPilot Rover؛ مأموریت نمونهبرداری خودکار از چند نقطه، تلهمتری، payload جمعآوری آب.
آموزش تنظیم دستی PID در INAV Configurator برای UGV و Rover؛ کنترل سرعت، فرمان، کاهش oscillation و تنظیم GPS Hold. راهنمای گامبهگام.