خلاصه دوره ArduPilot/iNAV و گامهای بعدی (فارسی)
خلاصه ۱۰۰ پست آموزشی ArduPilot و iNAV: نقشه راه یادگیری، مرور گروههای موضوعی، منابع پیشرفته، و توصیههایی برای ادامه مسیر در دنیای پهپادهای ناوبری و پروژههای عملی.
</> Make for Iran – بسازیم برای ایران
پروژهها، آموزشها و ابزارها برای سازندگان و علاقهمندان الکترونیک
خلاصه ۱۰۰ پست آموزشی ArduPilot و iNAV: نقشه راه یادگیری، مرور گروههای موضوعی، منابع پیشرفته، و توصیههایی برای ادامه مسیر در دنیای پهپادهای ناوبری و پروژههای عملی.
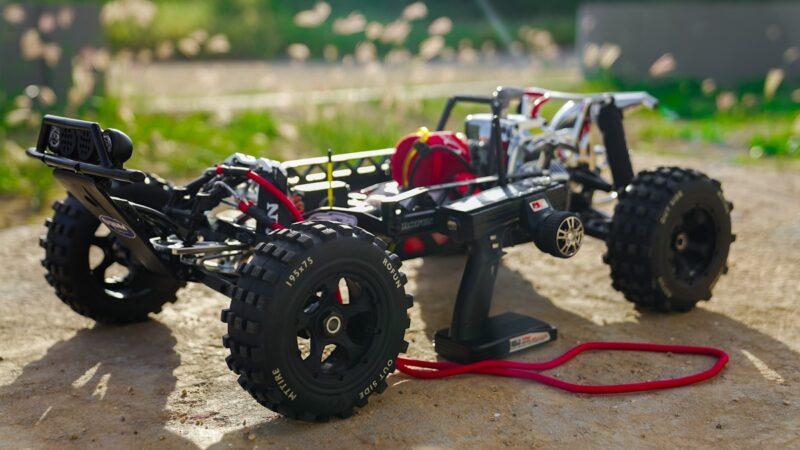
راهنمای ساخت ربات زمینی با ArduPilot Rover: انتخاب شاسی RC Car، FC Pixhawk، GPS، قطبنما، تنظیمات Steering/Throttle، برنامهریزی مسیر و اولین حرکت خودکار.
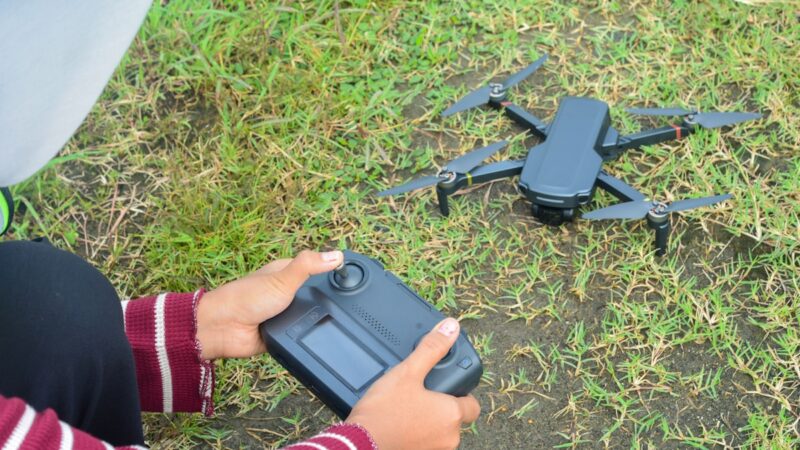
راهنمای ساخت پهپاد تحویل بار: انتخاب فریم Hexa/X8 با ظرفیت بار، مکانیزم رها کردن (Payload Release)، GPS RTK، ناوبری دقیق و ایمنی در تحویل بار.
راهنمای ساخت پهپاد سمپاش کشاورزی: انتخاب فریم X8/Hexa با ظرفیت بالا، پمپ و نازل، تانک، برنامهریزی Spray Mission، Flow Sensor و ایمنی در عملیات.
راهنمای ساخت پهپاد نقشهبرداری: انتخاب فریم X8/Quad، FC Pixhawk، GPS RTK، دوربین و تریگر، برنامهریزی مأموریت، و پردازش عکسها در نرمافزارهای Photogrammetry.
آموزش استفاده از GPS روی باس DroneCAN: مزایای CAN در مقابل UART، تنظیم CAN_P1_DRIVER و GPS_TYPE در ArduPilot، اتصال Here3/Here4 و رفع مشکلات DroneCAN.
معرفی ماژولهای GPS Matek: M8Q، M10Q و سریهای دارای قطبنما، سازگاری با iNAV و ArduPilot، کانکتور JST-GH و پینOut، LED و قابلیت نصب روی بالها.
معرفی ماژولهای GPS Holybro: M8N و M10N، کانکتورهای JST-GH، قطبنما داخلی، LED وضعیت، سازگاری با Pixhawk و ArduPilot و راهنمای اتصال و کالیبراسیون.
معرفی ماژولهای Here GPS: Here2، Here3 و Here4، تفاوت M8N، M10N و RTK، پشتیبانی DroneCAN، قطبنما، LED و انتخاب مناسب برای ArduPilot و Pixhawk.
آموزش Moving Baseline: استفاده از دو GPS برای تعیین Heading (جهت) بدون قطبنما، تنظیم در ArduPilot، فاصله آنتنها و کاربرد در Rover و هواپیماهای بزرگ.