Pixhawk در مقابل F7 برای پروژههای ناوبری (فارسی)
مقایسه Pixhawk با فلایت کنترلرهای F7 برای پروژههای ناوبری: قابلیت اطمینان، افزونگی IMU، قیمت، اندازه و انتخاب درست بین حرفهای و اقتصادی برای پهپاد و Rover.
</> Make for Iran – بسازیم برای ایران
پروژهها، آموزشها و ابزارها برای سازندگان و علاقهمندان الکترونیک
مقایسه Pixhawk با فلایت کنترلرهای F7 برای پروژههای ناوبری: قابلیت اطمینان، افزونگی IMU، قیمت، اندازه و انتخاب درست بین حرفهای و اقتصادی برای پهپاد و Rover.
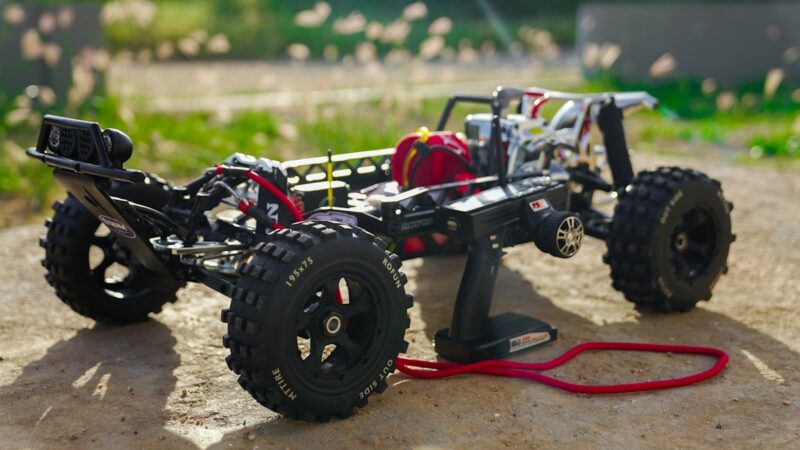
راهنمای انتخاب فلایت کنترلر برای Rover و UGV با ArduPilot Rover: نیاز به خروجی موتور و سرو فرمان، GPS دقیق، اتصال انکودر و معرفی بهترین بردها برای ربات زمینی.
معرفی فلایت کنترلرهای Holybro: سری Kakute برای FPV و Durandal مبتنی بر Pixhawk برای ArduPilot؛ تفاوت کاربرد، ویژگیها و راهنمای انتخاب برای پروژه شما.
معرفی Pixhawk و خانواده Cube: استاندارد Pixhawk، تفاوت نسخهها، IMU سهگانه با ایزولاسیون، کانکتورهای استاندارد و چرا برای پروژههای ArduPilot حرفهای انتخاب میشوند.
معرفی فلایت کنترلرهای محبوب Matek مثل F405-WING و H743: ویژگیها، پورتها، پشتیبانی ArduPilot و iNAV، مناسب برای ثابتبال و ناوبری، و راهنمای انتخاب.
معرفی iNAV و مقایسه با Betaflight و ArduPilot: تمرکز iNAV روی ناوبری GPS، RTH و Waypoint، تفاوت کاربرد هر فریمور، و انتخاب درست برای پروژه پهپاد و ثابتبال.
آموزش راهاندازی تلهمتری MAVLink در ArduPilot: اتصال رادیو 433/915MHz، تنظیم SERIAL_PROTOCOL و BAUD، Net ID و Power در SiK، و ارتباط زنده با Mission Planner.
آموزش پیشرفته Harmonic Notch پویا با FFT در ArduPilot: فعالسازی In-Flight FFT، تنظیم چند هارمونیک، حالت دینامیک فرکانس و حذف هوشمند نویز در همه گازها.
آموزش تحلیل لاگ DataFlash در ArduPilot: دانلود لاگ از FC، باز کردن نمودارها، بررسی VIBE (ارتعاش)، GPS، ATT، باتری و یافتن علت سقوط یا رفتار غیرعادی.
آموزش راهاندازی Object Avoidance در ArduPilot: اتصال سنسور Proximity (RPLidar/360)، تنظیم PRX و AVOID، حالتهای BendyRuler و Dijkstra، و توقف ایمن مقابل موانع.