برنامهریزی Waypoint Mission در iNAV (فارسی)
آموزش ساخت مأموریت Waypoint در iNAV: استفاده از Mission Control در Configurator، افزودن نقاط روی نقشه، تنظیم ارتفاع و سرعت، آپلود به FC و اجرای حالت NAV WP.
</> Make for Iran – بسازیم برای ایران
پروژهها، آموزشها و ابزارها برای سازندگان و علاقهمندان الکترونیک
آموزش ساخت مأموریت Waypoint در iNAV: استفاده از Mission Control در Configurator، افزودن نقاط روی نقشه، تنظیم ارتفاع و سرعت، آپلود به FC و اجرای حالت NAV WP.
آموزش ساخت مأموریت خودکار در ArduPilot: افزودن Waypoint در Mission Planner، دستورهای TAKEOFF/WAYPOINT/RTL، تنظیم سرعت WPNAV_SPEED، آپلود و اجرای ایمن حالت Auto.
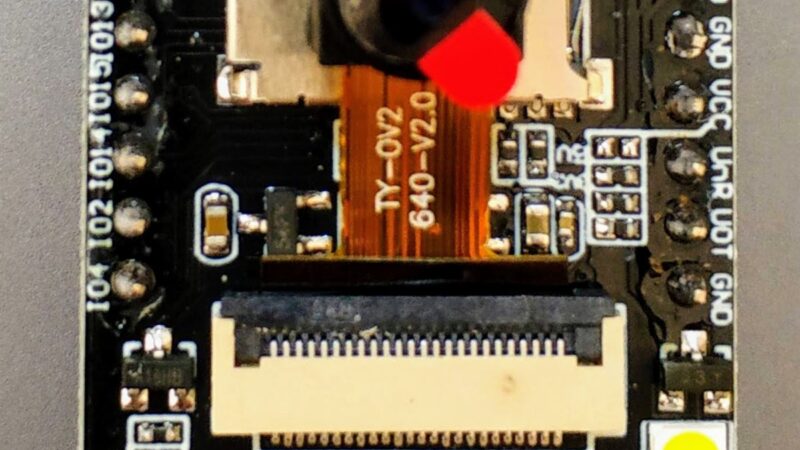
طراحی سیستم مسیریابی GPS برای ربات تحویل: ثبت نقاط تحویل با اپلیکیشن موبایل، ارسال Waypoint از طریق LoRa، سیستم تأییدیه تحویل، و ارسال اعلان به صاحب بسته.
آموزش اتصال UGV به Mission Planner از طریق ماژول تلهمتری LoRa SiK 433MHz: آپلود مسیر روی نقشه، نمایش موقعیت زنده، ارسال دستور RTL و تنظیم بودریت.
آموزش ساخت پهپاد تحویل بار با ArduPilot، Servo Release برای رها کردن بار روی نقطه Waypoint، و تنظیم بار سنگین در Mission Planner.
آموزش کامل تنظیم iNAV روی FC F7 برای هواپیمای ثابتبال؛ پرتاب دستی Autolaunch، برگشت خودکار RTH، پرواز مسیر Waypoint، تنظیم PID و Autotuning.
آموزش ساخت USV با بدنه RC Boat، Pixhawk/Matek و ArduPilot Rover؛ مأموریت نمونهبرداری خودکار از چند نقطه، تلهمتری، payload جمعآوری آب.
آموزش تبدیل قایق RC به Autopilot با ArduPilot Rover، GPS M8N و سروفرمان؛ تنظیم Steering PID، Waypoint Navigation، RTH روی آب.
آموزش کامل برنامهریزی مسیر Waypoint در iNAV Configurator برای هواپیمای Fixed-Wing؛ تنظیم Jump، RTH، Speed، و اجرای پرواز خودکار GPS.
آموزش کامل برنامهریزی مسیر Waypoint در INAV برای پهپاد و UGV؛ نصب INAV Configurator، ایجاد Mission، آپلود و تست RTH ایمن. مرحلهبهمرحله.