پهپاد تحویل بار چیست؟ (مبتدی)
یک پهپاد تحویل بار یک کوادکوپتر یا هگزاکوپتر با ArduPilot است که میتواند یک بسته را در هوا حمل کرده و روی یک نقطه GPS مشخص (Waypoint) آن را رها کند. این کار با یک Servo Release انجام میشود — یک سرو که یک قلاب یا باز میشود.
در ArduPilot یک فرمان Mission خاص به نام DO_SET_SERVO وجود دارد که در یک Waypoint مشخص، یک سرو را به زاویه تعیینشده میبرد. این مکانیزم ساده اما قابل اطمینان است. ظرفیت بار بستگی به اندازه پهپاد دارد — از ۲۰۰g تا ۳kg.
محصولی که میسازید
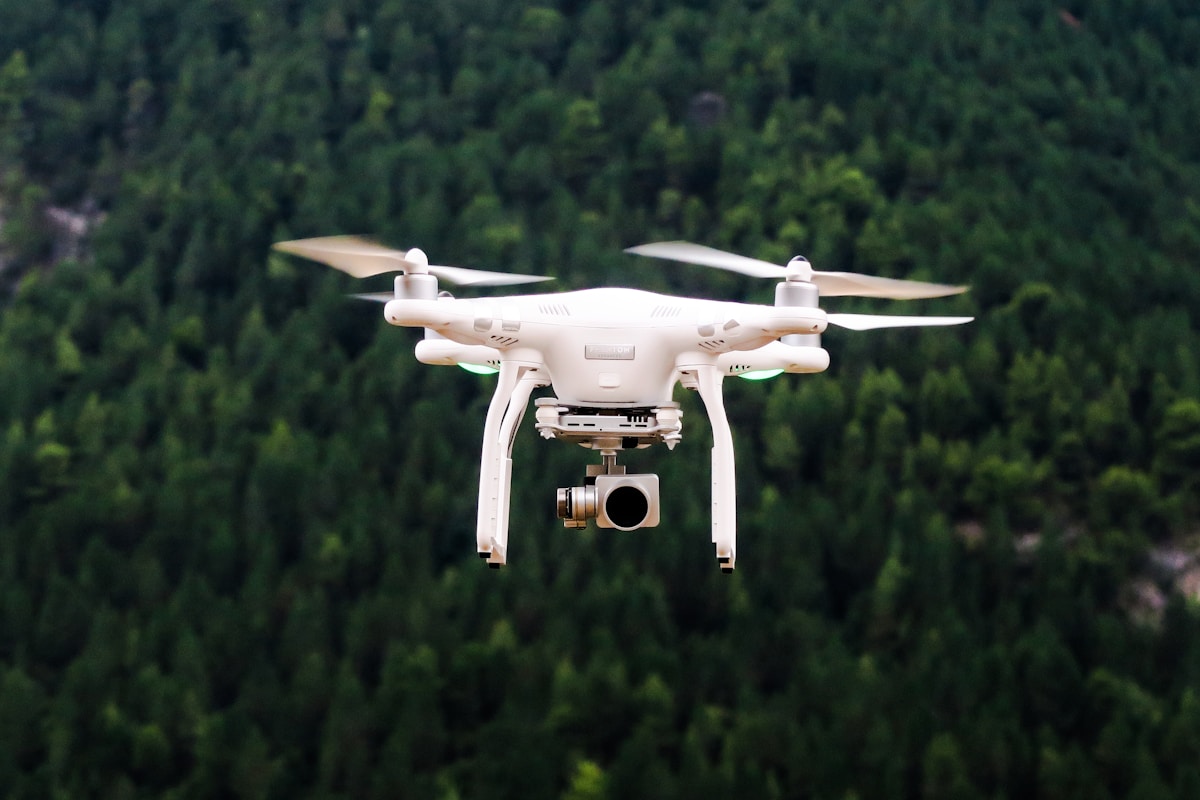
پهپاد تحویل با رها کردن خودکار بار در Waypoint.
- ظرفیت: ۳۰۰-۵۰۰g با F450
- دقت تحویل: ±۱-۲ متر GPS
- مکانیزم: Servo + قلاب ساده
تنظیم Mission در Mission Planner
// ترتیب Waypoints در Mission Planner:

// WP1: پرواز به ارتفاع ۲۰ متر (TAKEOFF)
// WP2: رفتن به محل تحویل:
//   NAV_WAYPOINT: lat=XX.XXX, lon=YY.YYY, alt=15m
// WP3: توقف بالای هدف (LOITER_TIME):
//   LOITER_TIME: 3 ثانیه برای تثبیت
// WP4: رها کردن بار (DO_SET_SERVO):
//   Servo CH: 9 (AUX1 on Pixhawk)
//   PWM: 1900 μs (باز کردن قلاب)
//   (صبر 2 ثانیه برای رها شدن کامل)
// WP5: DO_SET_SERVO → PWM: 1100 (بسته کردن)
// WP6: RTH برگشت (RETURN_TO_LAUNCH)

// تنظیم سرو در ArduPilot:
// SERVO9_FUNCTION = 0 (RC Passthrough)
// SERVO9_MIN = 1100, SERVO9_MAX = 1900
// SERVO9_TRIM = 1100 (حالت بسته)
مکانیزم Release ساده
// طراحی قلاب سرو Release:
// - یک سرو MG996R
// - یک تیر فنر (spring pin) 3D Printed
// - وقتی سرو در 1100μs: قلاب بسته
// - وقتی سرو در 1900μs: قلاب باز → بار میافتد
// تست Release قبل از پرواز:
// در Mission Planner → Servo Output Tab:
// CH9 → بدهید 1900μs → بار باید بیفتد
// CH9 → برگردید 1100μs → قلاب ببندد
// ایمنی مهم:
// ۱. هرگز بدون بار پرواز نکنید (تعادل پهپاد عوض میشود)
// ۲. حتماً آزمایش ثابت روی زمین انجام دهید
// ۳. ارتفاع رها کردن حداقل ۱۰ متر باشد
// ۴. در محیط عاری از افراد آزمایش کنید
چکلیست پرواز تحویل
| بررسی | توضیح |
|---|---|
| Release Mechanism روی زمین تست؟ | ۵ بار آزمایش |
| وزن بار در محدوده مجاز؟ | زیر ۳۰% وزن پهپاد |
| GPS Fix 3D با ۷+ ماهواره؟ | HDOP زیر ۱.۵ |
| Failsafe → RTH تنظیم؟ | با بار یا بدون بار |