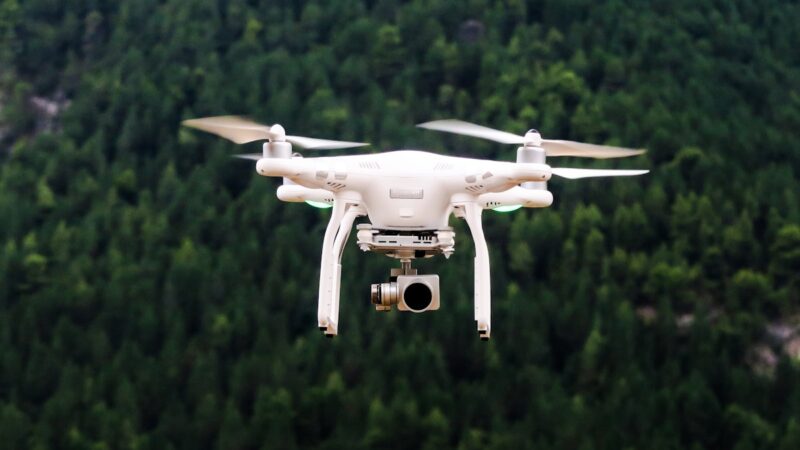
ساخت پهپاد تحویل بار با ArduPilot و Release Mechanism (فارسی)
آموزش ساخت پهپاد تحویل بار با ArduPilot، Servo Release برای رها کردن بار روی نقطه Waypoint، و تنظیم بار سنگین در Mission Planner.
</> Make for Iran – بسازیم برای ایران
پروژهها، آموزشها و ابزارها برای سازندگان و علاقهمندان الکترونیک
آموزش ساخت پهپاد تحویل بار با ArduPilot، Servo Release برای رها کردن بار روی نقطه Waypoint، و تنظیم بار سنگین در Mission Planner.
آموزش ساخت سیستم Follow Me برای پهپاد ArduPilot با GPS موبایل؛ ارسال موقعیت از Android با QGroundControl، پهپاد شما را دنبال میکند در ۵ متر.
آموزش ارسال تلهمتری ArduPilot به ابر ThingSpeak با ESP32 به عنوان پل MAVLink-WiFi؛ نمایش ارتفاع، باتری، موقعیت روی داشبورد آنلاین.
ساخت پل تلهمتری MAVLink به E32 LoRa با ESP32 به جای RFD900 گرانقیمت؛ ارسال stream MAVLink روی LoRa 433MHz، دریافت در Mission Planner.
آموزش ساخت پهپاد VTOL Tiltrotor یا QuadPlane با ArduPilot؛ انتقال از Quad Mode به Plane Mode، تنظیم Q_TILT و TRANSITION پارامترها، پرواز اول.
آموزش تبدیل کوادکوپتر به پهپاد کشاورزی با فیلتر NIR؛ محاسبه شاخص NDVI از تصاویر، نمایش نقشه سلامت گیاهی، و ادغام با ArduPilot Survey Mission.
آموزش ساخت سیستم Tethered Drone با کابل برق ۵۰ متری و مبدل 220V به 24V؛ پهپاد برای مانیتورینگ صنعتی، امنیتی یا رویداد با پرواز نامحدود از شبکه برق.
آموزش ساخت USV با بدنه RC Boat، Pixhawk/Matek و ArduPilot Rover؛ مأموریت نمونهبرداری خودکار از چند نقطه، تلهمتری، payload جمعآوری آب.
آموزش راهاندازی GCS روی لپتاپ با MAVProxy و Mission Planner؛ اتصال از طریق USB، Telemetry Radio، و UDP؛ مانیتور زنده، ارسال فرمان، لاگگیری پرواز.
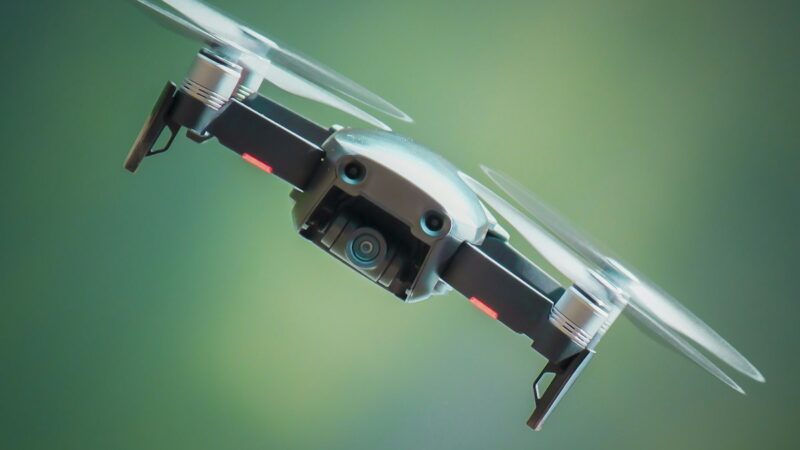
آموزش نصب و تنظیم سنسور Optical Flow PMW3901 در ArduPilot و Betaflight؛ پرواز دقیق در فضای بسته بدون GPS، کالیبراسیون و تیونینگ Loiter.