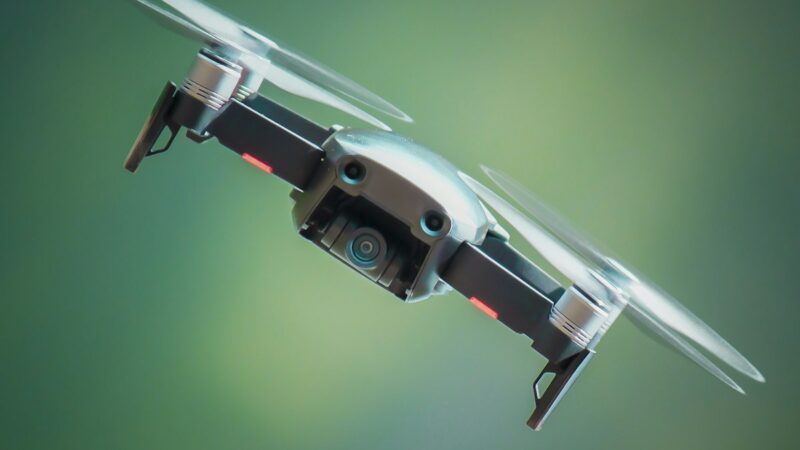
ساخت کوادکوپتر ۳ اینچ Cinewhoop برای فیلمبرداری داخلی: راهنمای کامل (فارسی)
آموزش کامل ساخت کوادکوپتر ۳ اینچ Cinewhoop برای فیلمبرداری داخلی؛ انتخاب موتور، ESC، FC، دوربین GoPro Lite، تنظیم Betaflight برای Cinematic پرواز.
</> Make for Iran – بسازیم برای ایران
پروژهها، آموزشها و ابزارها برای سازندگان و علاقهمندان الکترونیک
پروژههای کامل از ایده تا محصول نهایی
آموزش کامل ساخت کوادکوپتر ۳ اینچ Cinewhoop برای فیلمبرداری داخلی؛ انتخاب موتور، ESC، FC، دوربین GoPro Lite، تنظیم Betaflight برای Cinematic پرواز.
آموزش انتخاب موتور Brushless و ESC مناسب برای ربات AGV زمینی؛ محاسبه KV، گشتاور، تنظیم ESC برای حالت Forward/Reverse، و کنترل با آردوینو و PWM.
آموزش ساخت کولار ردیاب برای سگ، گاو یا دام با GPS NEO-M8N، LoRa 433MHz و ESP32؛ ارسال موقعیت هر ۵ دقیقه، نمایش روی نقشه، هشدار خروج از محدوده.
آموزش نصب و تنظیم سنسور Optical Flow PMW3901 در ArduPilot و Betaflight؛ پرواز دقیق در فضای بسته بدون GPS، کالیبراسیون و تیونینگ Loiter.
آموزش ساخت بازوی رباتیک ۴ درجه آزادی با سرووموتور MG996R، آردوینو و Joystick؛ Inverse Kinematics ساده، برنامهنویسی حرکت ضبطشده و Replay.
آموزش ساخت ردیاب سبک برای Weather Balloon با ESP32، GPS NEO-M9N، LoRa 433MHz و آنتن Yagi زمینی؛ ردیابی ارتفاع، دما، فشار و موقعیت تا ۳۰km.
آموزش تنظیم OSD در ArduPilot با MAVLink؛ فعال کردن OSD پیامها در Mission Planner، تنظیم صفحه AT7456E، نمایش ولتاژ، RSSI، ارتفاع و سرعت روی تصویر FPV.
آموزش ساخت UGV 4WD با ESP32، درایور L298N و کنترل Joystick از گوشی Android از طریق Bluetooth Classic؛ حرکت پیش/پس/چپ/راست و چرخش در جا.
آموزش راهاندازی گیرنده ADS-B با RTL-SDR و Dump1090؛ دریافت موقعیت هواپیماهای واقعی، نمایش روی Virtual Radar Server، و اتصال به FlightAware.
آموزش کامل برنامهریزی مسیر Waypoint در iNAV Configurator برای هواپیمای Fixed-Wing؛ تنظیم Jump، RTH، Speed، و اجرای پرواز خودکار GPS.