تنظیم PID در INAV برای UGV: پایدارسازی سرعت و فرمان زمینی (فارسی)
آموزش تنظیم دستی PID در INAV Configurator برای UGV و Rover؛ کنترل سرعت، فرمان، کاهش oscillation و تنظیم GPS Hold. راهنمای گامبهگام.
</> Make for Iran – بسازیم برای ایران
پروژهها، آموزشها و ابزارها برای سازندگان و علاقهمندان الکترونیک
آموزش تنظیم دستی PID در INAV Configurator برای UGV و Rover؛ کنترل سرعت، فرمان، کاهش oscillation و تنظیم GPS Hold. راهنمای گامبهگام.
آموزش ساخت ROV (زیردریایی کنترلشده) مینیاتوری با ESP32، پمپ آب، سرووهای ضدآب و کنترل WiFi. پروژه UGV زیرآبی برای مبتدیان.
آموزش کامل برنامهریزی مسیر Waypoint در INAV برای پهپاد و UGV؛ نصب INAV Configurator، ایجاد Mission، آپلود و تست RTH ایمن. مرحلهبهمرحله.
آموزش ساخت قایق RC با هال فوم، موتور براشلس ضدآب، ESC 30A واترپروف و گیرنده 2.4GHz. راهنمای کامل مبتدی با BOM، کد و تست آب.
آموزش ساخت UGV چهارچرخ کنترلشده با ماژول LoRa Ra-02؛ ارسال دستور از فرستنده آردوینو به گیرنده روی ربات، برد تا ۱ کیلومتر، کد آماده.
آموزش ساخت ربات Line Follower با آردوینو، سنسور IR، درایور L298N. کد ساده و کد PID پیشرفته. BOM، نقشه سیمکشی، تنظیم حساسیت.
آموزش ساخت ردیاب GPS با آردوینو، NEO-6M و ماژول SIM800L. ارسال موقعیت از طریق پیامک SMS، لینک Google Maps مستقیم در SMS، کد آماده و BOM.
آموزش کامل ساخت GPS Logger با Arduino Nano، ماژول NEO-6M و کارت SD. ضبط مختصات، سرعت و ارتفاع روی فایل CSV. کد آماده، BOM و تست.
همهچیز درباره باتری LiPo: شارژ صحیح، نگهداری در ولتاژ Storage، تخلیه ایمن، علائم خطر و چکلیست ایمنی کامل برای پهپاد، UGV و مدلسازی.
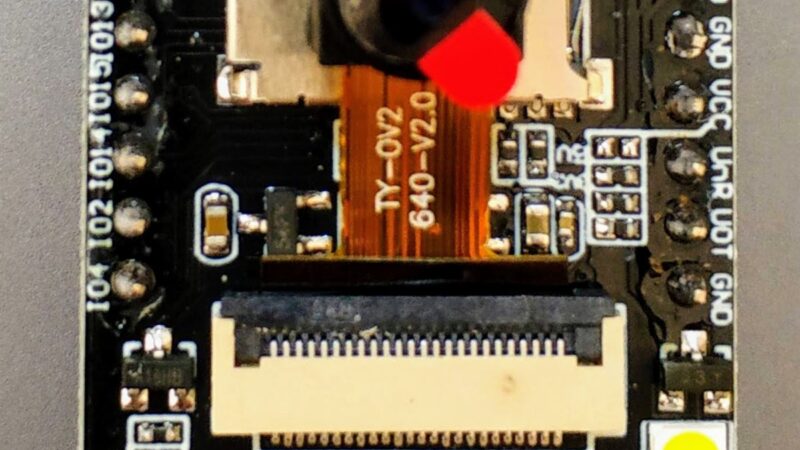
آموزش کامل ساخت ماشین FPV مبتنی بر وایفای با ESP32-CAM؛ تصویر زنده دوربین روی گوشی، کنترل از مرورگر، کد آماده، BOM و تست.