راهنمای کامل تنظیم ArduPilot Copter روی Pixhawk: اولین پرواز خودکار (فارسی)
آموزش نصب ArduPilot روی Pixhawk، تنظیم Mission Planner، کالیبراسیون حسگرها، تنظیم Radio و اولین پرواز خودکار Loiter و RTL. مرحلهبهمرحله.
</> Make for Iran – بسازیم برای ایران
پروژهها، آموزشها و ابزارها برای سازندگان و علاقهمندان الکترونیک
پروژههای کامل از ایده تا محصول نهایی
آموزش نصب ArduPilot روی Pixhawk، تنظیم Mission Planner، کالیبراسیون حسگرها، تنظیم Radio و اولین پرواز خودکار Loiter و RTL. مرحلهبهمرحله.
آموزش ساخت UGV چهارچرخ کنترلشده با ماژول LoRa Ra-02؛ ارسال دستور از فرستنده آردوینو به گیرنده روی ربات، برد تا ۱ کیلومتر، کد آماده.
آموزش ساخت ربات Line Follower با آردوینو، سنسور IR، درایور L298N. کد ساده و کد PID پیشرفته. BOM، نقشه سیمکشی، تنظیم حساسیت.
همهچیز درباره باتری LiPo: شارژ صحیح، نگهداری در ولتاژ Storage، تخلیه ایمن، علائم خطر و چکلیست ایمنی کامل برای پهپاد، UGV و مدلسازی.
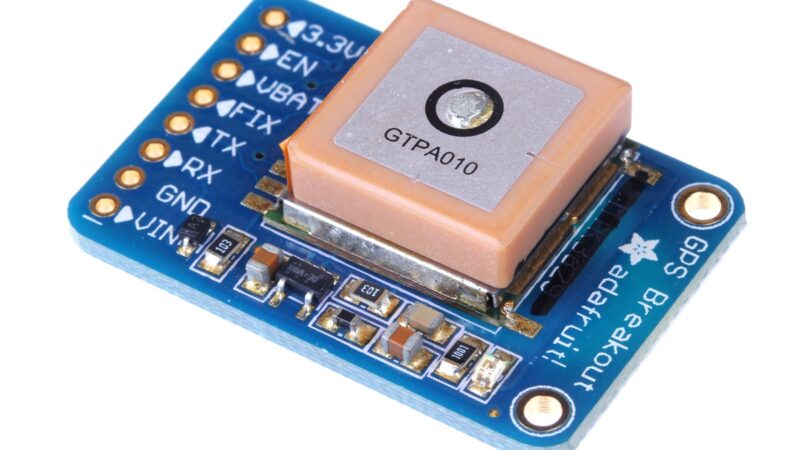
نسخه hands-on و maker-style: ساخت یک GPS test puck واقعی با کد نمونه، جدول تست، اینفوگرافیک و مسیر تیون برای پروژههای UGV/UAV.
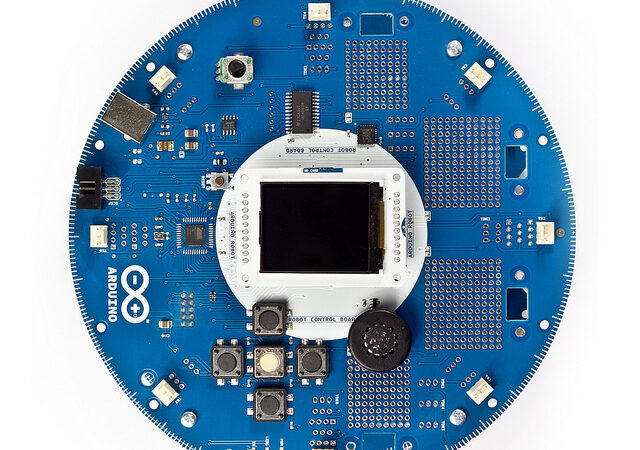
نسخه عملی و hands-on: ساخت یک شاسی آموزشی که ابتدا UGV کنترلدستی است و سپس به AGV ساده با سنسور ارتقا مییابد.
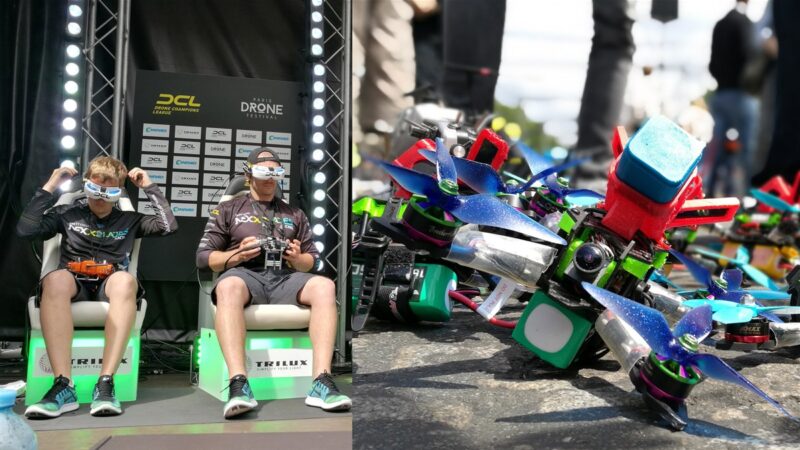
نسخه عملی و maker-style: ساخت میز تست FPV با اینفوگرافیک، قطعات، مراحل ساخت، جدول آزمایش و مسیر تیون تصویر.
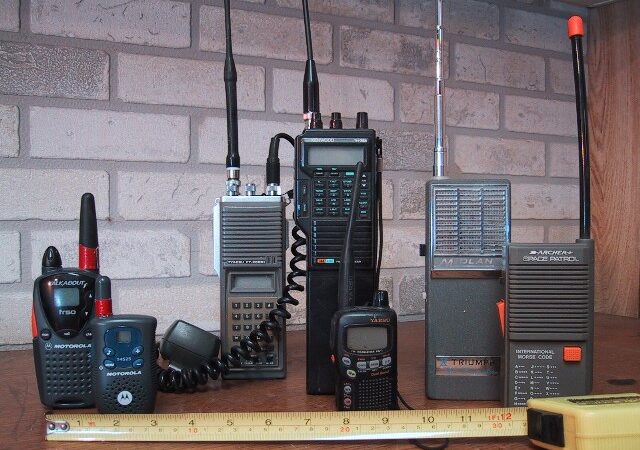
نسخه عملی و سازندهمحور: ساخت یک کیت واقعی بیسیم دستی با برچسب باتری، کارت کانال، دفترچه تست و نظم میدانی.
نسخه عملی و maker-style: مونتاژ دو نود LoRa، کد نمونه، تست RSSI، تیون آنتن و ساخت جعبه ساده برای شروع واقعی.
نسخه عملی و سازندهمحور: ساخت نود جیبی Meshtastic داخل جعبه، تست باتری و برد، اینفوگرافیک و برگه تیون.