</> Make for Iran – بسازیم برای ایران

پروژه‌ها، آموزش‌ها و ابزارها برای سازندگان و علاقه‌مندان الکترونیک

  • خانه
  • الکترونیک
  • پرینت سه‌بعدی
  • حکاکی و برش لیزری
  • ابزار کارگاهی
  • پهپاد
  • ربات زمینی UGV
  • ربات پرنده UAV
  • صنایع دستی
  • آموزش
  • پروژه‌ها
  • درباره ما
خانه›آموزش›راهنمای عملی مبتدی GPS: ساخت GPS Logger / Test Puck برای تست UGV و UAV (فارسی)
آموزش ربات‌های زمینی (UGV) ربات‌های پرنده (UAV) پروژه‌ها

راهنمای عملی مبتدی GPS: ساخت GPS Logger / Test Puck برای تست UGV و UAV (فارسی)

​ ژوئن 10, 2026 1 دقیقه مطالعه
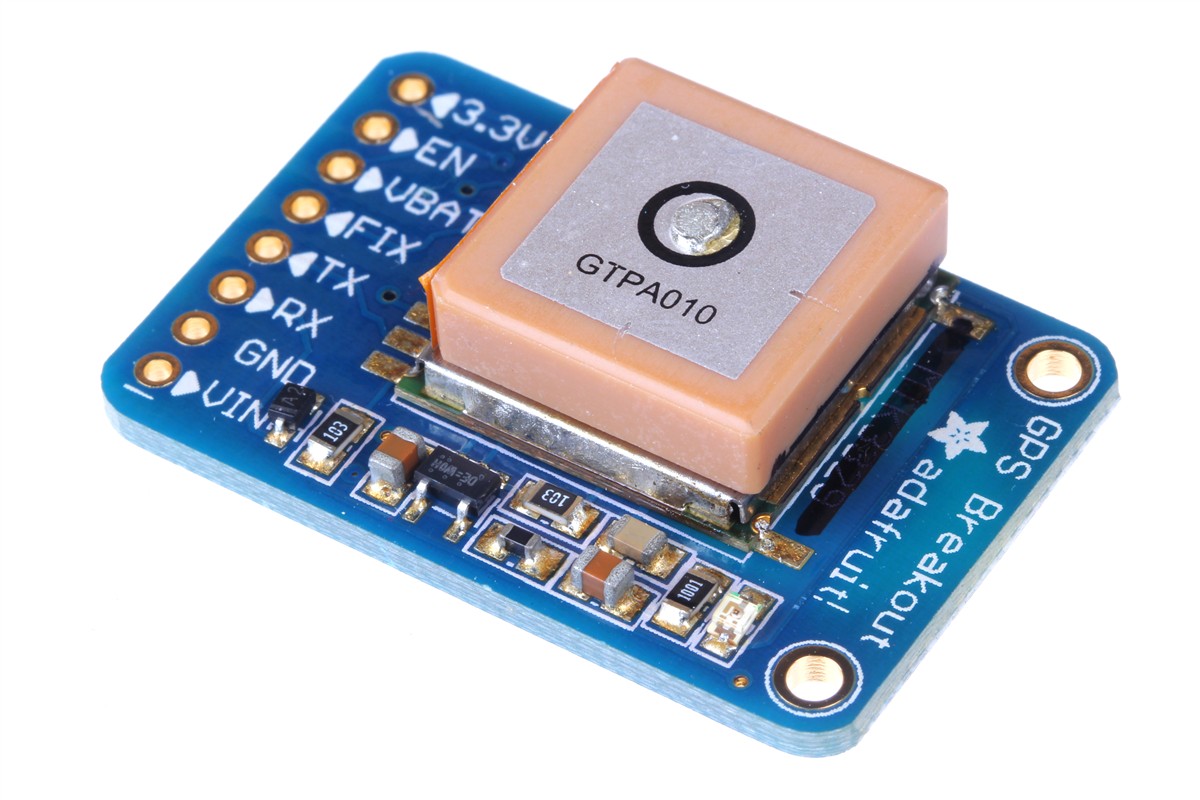
ماژول GPS - GPS Test Puck

این فناوری‌ها یعنی چه؟ (برای کسی که تا امروز ندیده)

GPS (Global Positioning System) یک شبکه از ماهواره‌هاست که دور زمین می‌چرخند و مدام سیگنال ارسال می‌کنند. یک گیرنده GPS روی زمین — مثل ماژول کوچکی که در این پروژه استفاده می‌کنیم — با دریافت سیگنال از حداقل ۳ یا ۴ ماهواره، می‌تواند موقعیت دقیق خودش (طول و عرض جغرافیایی، ارتفاع، سرعت و زمان) را محاسبه کند. همه این‌ها بدون نیاز به اینترنت یا سیم‌کارت انجام می‌شود؛ فقط کافی است گیرنده، آسمان را «ببیند».

ماژول‌های ارزان و محبوبی مثل NEO-6M یا M8N با پروتکل UART (ارسال سریال) با آردوینو یا ESP32 ارتباط می‌گیرند. کافی است دو سیم (TX و RX) را وصل کنید تا مختصات موقعیت، سرعت، ارتفاع و زمان روی سریال مانیتور ظاهر شود. TinyGPS++ یک کتابخانه ساده و رایگان آردوینو است که داده خام GPS را به اعداد قابل‌فهم تبدیل می‌کند.

در این پست شما یک GPS Test Puck (ابزار تست جیبی GPS) می‌سازید — یک دستگاه کوچک که می‌توانید با خود به حیاط، پشت‌بام یا فضای باز ببرید و ببینید GPS چقدر طول می‌کشد تا موقعیت را پیدا کند (Time To First Fix)، چند ماهواره می‌بیند، و سیگنال در محل‌های مختلف چقدر قوی است. این ابزار بعداً در پروژه‌های UGV و UAV هم به کارتان می‌آید.

محصولی که در این پست می‌سازید

یک GPS Logger / Test Puck کوچک با ماژول GPS، آردوینو یا ESP32، LED وضعیت و در صورت تمایل OLED، تا بتوانید بیرون بروید، مسیر، زمان Fix و کیفیت سیگنال را واقعاً تست کنید.

زمان ساخت: 2 تا 4 ساعت | سطح: مبتدی | خروجی: یک ابزار واقعی برای تست GPS در پروژه‌های UGV/UAV

GPS Test Puck GPS Module Arduino / ESP32 LED وضعیت برای تست Fix، مسیر و کیفیت سیگنال

چرا این پست عملی است؟

به‌جای حرف کلی درباره GPS، شما یک ابزار کوچک می‌سازید که بعداً هم در پروژه‌های UGV و UAV به درد می‌خورد. این ابزار کمک می‌کند بفهمید GPS روی میز، پشت پنجره، در کوچه یا فضای باز چه رفتاری دارد.

قطعات لازم

  • ماژول GPS مثل NEO-6M یا M8N
  • Arduino Nano/Uno یا ESP32
  • LED وضعیت + مقاومت
  • نمایشگر OLED کوچک (اختیاری)
  • پاوربانک کوچک یا باتری USB
  • جعبه کوچک یا صفحه فومی برای مونتاژ

مراحل ساخت

  1. GPS را با UART به میکروکنترلر وصل کنید.
  2. LED را طوری تنظیم کنید که هنگام Fix پایدار یا دریافت داده چشمک بزند.
  3. در صورت داشتن OLED، تعداد ماهواره و سرعت را نمایش دهید.
  4. همه قطعات را روی یک صفحه کوچک یا داخل جعبه جمع‌وجور کنید.
  5. دستگاه را به محیط باز ببرید و زمان Fix را ثبت کنید.

نمونه کد ساده برای شروع

#include <TinyGPS++.h>
TinyGPSPlus gps;
HardwareSerial GPSSerial(1);
void setup(){
  pinMode(2, OUTPUT);
  Serial.begin(115200);
  GPSSerial.begin(9600, SERIAL_8N1, 16, 17); // برای ESP32 نمونه است
}
void loop(){
  while (GPSSerial.available()) gps.encode(GPSSerial.read());
  if (gps.location.isUpdated()) {
    digitalWrite(2, !digitalRead(2));
    Serial.print("Lat: "); Serial.println(gps.location.lat(), 6);
    Serial.print("Lng: "); Serial.println(gps.location.lng(), 6);
  }
}

آزمایش‌هایی که باید واقعاً انجام دهید

محل تست زمان Fix تعداد ماهواره یادداشت
داخل خانه کنار پنجره ؟ ؟ سیگنال ضعیف/متوسط
حیاط یا پشت‌بام ؟ ؟ بهتر / بدتر
روی بدنه UGV ؟ ؟ اثر نویز یا مکان نصب

چیزهایی که می‌توانید تیون کنید

  • محل نصب GPS
  • طول و مسیر سیم‌ها
  • فاصله از نویزدهنده‌ها مثل VTX یا درایور موتور
  • استفاده از شیلد ساده یا پایه بلندتر

این ابزار بعداً کجا به درد می‌خورد؟

  • قبل از نصب GPS روی UGV
  • قبل از بستن GPS روی Flight Controller
  • برای مقایسه دو ماژول GPS مختلف
  • برای آموزش عملی بچه‌ها و مبتدی‌ها در کارگاه

لینک‌های بیشتر با اولویت فارسی

  • جستجوی فارسی GPS آردوینو
  • GPS – ویکی‌پدیای فارسی
  • TinyGPS++
  • YouTube: NEO-6M Arduino Tutorial

ویدئوهای آموزشی نزدیک به این پروژه

برای اینکه فقط متن نخوانید، این دو ویدئوی نزدیک را هم کنار ساخت عملی خودتان ببینید:

نمای دوم محصول / سناریوی تست

TEST GPS Test Puck ثبت نتیجه / تیون نمای دوم: ثبت Fix و مقایسه محل نصب GPS ساخت → تست → اصلاح → تکرار

برچسب‌ها: ESP32 GPS UAV UGV آردوینو آموزش گام‌به‌گام مبتدی
​
مطلب بعدی راهنمای مبتدی AGV و UGV: ساخت شاسی دوحالته برای مقایسه عملی و مسیر ارتقا (فارسی) مطلب قبلی ساخت ربات تشخیص مانع با آردوینو و سنسور اولتراسونیک HC-SR04: راهنمای کامل مبتدی (فارسی)
</> Make for Iran – بسازیم برای ایران

پروژه‌ها، آموزش‌ها و ابزارها برای سازندگان و علاقه‌مندان الکترونیک

یاد بگیر، بساز، به اشتراک بگذار. جامعه‌ای برای سازندگان، مهندسان و علاقه‌مندان به فناوری در ایران.

دسته‌بندی‌ها

  • پروژه‌ها
  • ربات‌های پرنده (UAV)
  • آموزش
  • ربات‌های زمینی (UGV)
  • الکترونیک
  • پهپاد و مولتی‌روتور

پیوندها

  • خانه
  • درباره ما
  • تماس
  • فید RSS

آخرین مطالب

  • خلاصه دوره ArduPilot/iNAV و گام‌های بعدی (فارسی)
  • رادیو تله‌متری در مقابل LTE/4G برای کنترل از راه دور (فارسی)
  • Ground Station روی موبایل و تبلت — QGroundControl و Solex (فارسی)
  • راه‌اندازی Ground Station با Mission Planner (فارسی)
© 2026 Make for Iran – بسازیم برای ایران. تمامی حقوق محفوظ است.
ساخته شده با ❤️ برای سازندگان ایران  |  ورود