🚀 این یک پروژه بزرگ است — در ۴ بخش
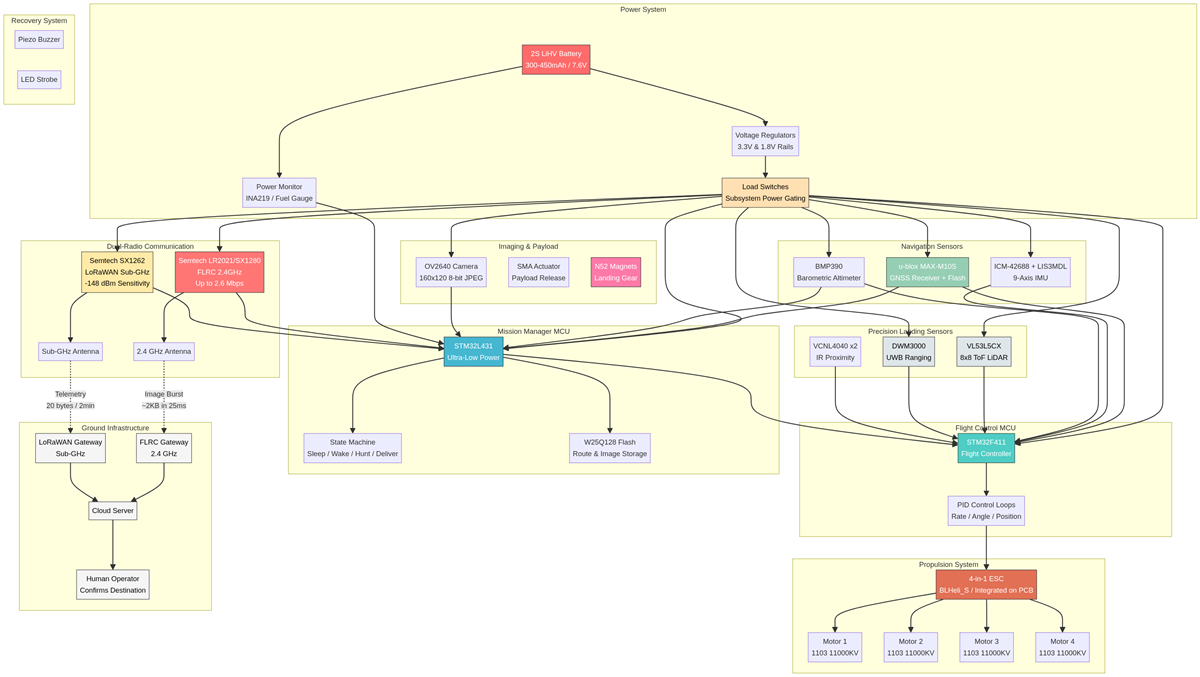
این پروژه یک سیستم تحویل بار با پهپاد است که از یک ایده انقلابی استفاده میکند: پهپاد به جای پرواز همه مسیر، سوار وسایل نقلیه موجود میشود. این پروژه به دلیل پیچیدگی در ۴ بخش توضیح داده میشود:
- بخش ۱/۴ (همین پست): مفهوم کلی، چرا این روش، و معماری سیستم
- بخش ۲/۴: سختافزار — PCB بهعنوان بدنه، سنسورها، موتورها، و لیست قطعات
- بخش ۳/۴: ارتباطات — FLRC، LoRaWAN، و ماشین حالت مأموریت
- بخش ۴/۴: مدیریت انرژی، سیستمهای ایمنی، هزینه، و مسیر نمونهسازی
پهپاد هیچهایکینگ چیست؟ (مبتدی)
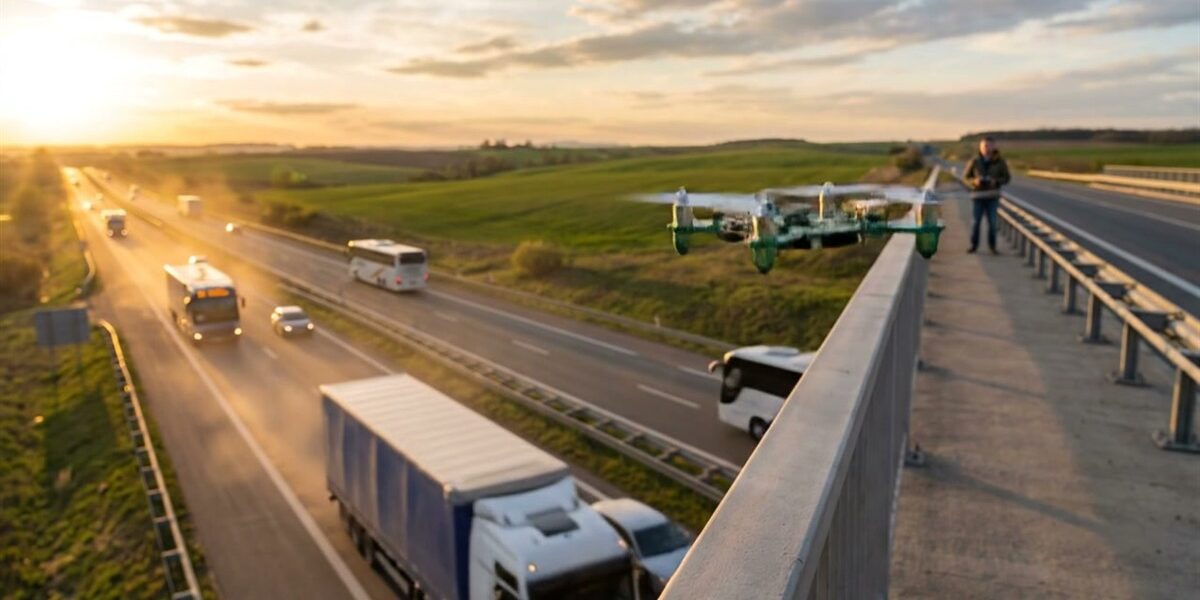
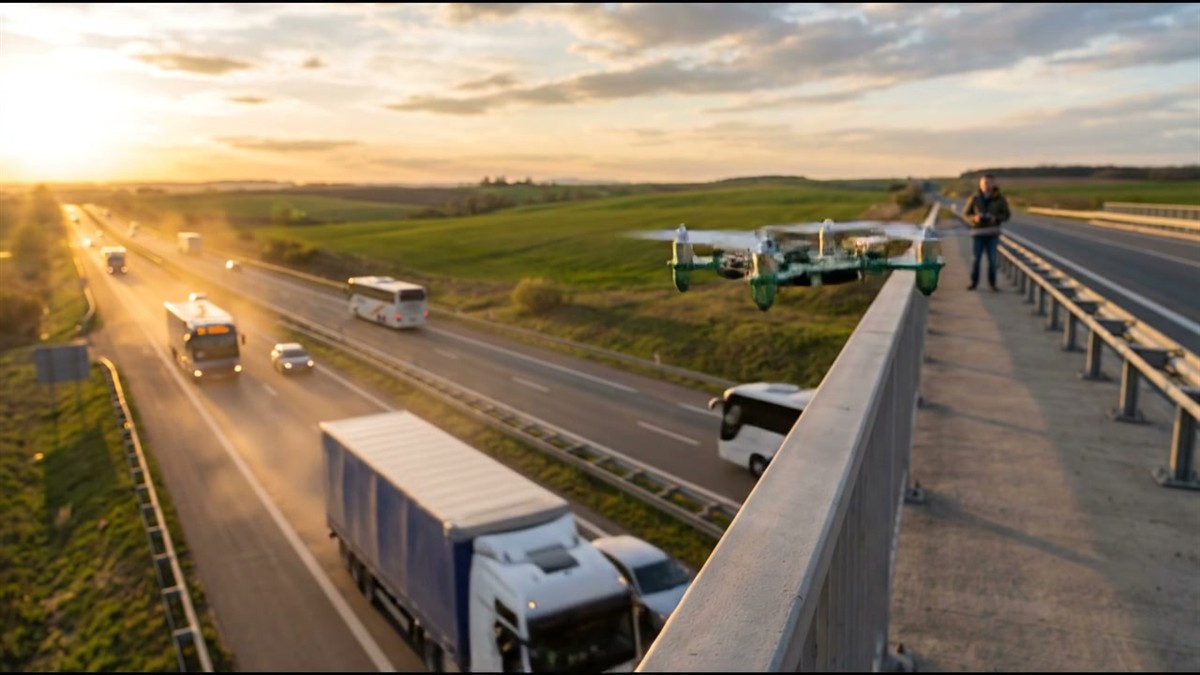
تصور کنید میخواهید یک بسته ۵۰ گرمی را از تهران به کرج تحویل دهید. یک پهپاد معمولی باید تمام این مسیر را پرواز کند — که به باتری بزرگ، پول زیاد، و مجوزهای قانونی نیاز دارد. اما یک پهپاد هیچهایکر کار متفاوتی میکند: روی سقف یک اتوبوس بینشهری که از همان مسیر میرود مینشیند، میخوابد، و وقتی به نزدیکی مقصد رسید بیدار میشود و خودش پرواز کوتاهی تا آدرس تحویل میکند!
کلمه هیچهایک (Hitchhike) به معنی سوار شدن رایگان روی ماشینهای در حال حرکت است — همان کاری که جوانان در جادهها انجام میدهند. این پهپاد با استفاده از آهنربای نئودیمیوم (قویترین نوع آهنربای دائمی) روی سقف فلزی کامیونها میچسبد و در حالت خواب عمیق تنها ۵ میکروآمپر برق مصرف میکند — یعنی یک سفر ۲ ساعته تقریباً هیچ انرژی نمیبرد!
این رویکرد اقتصاد تحویل پهپادی را زیر و رو میکند: به جای باتری بزرگ برای پرواز ۵۰ کیلومتر، فقط باتری کوچکی برای چند پرواز کوتاه (هر کدام ۳-۵ دقیقه) لازم است. هدف طراحی: پهپادی که زیر ۱۳۰ گرم وزن داشته و بتوان آن را در آینده برای زیر ۷۰ دلار ساخت.
این پروژه چه میسازد؟
- نوع: پهپاد میکرو کوادکوپتر با قابلیت هیچهایکینگ
- وزن کل: زیر ۱۳۰ گرم (با بار ۵۰ گرم)
- بدنه: تخته مدار چاپی FR-4 بهعنوان شاسی
- موتورها: ۴× موتور Brushless 1103
- ارتباطات: FLRC 2.4GHz + LoRaWAN Sub-GHz
- فرود دقیق: UWB + LiDAR + IMU
سطوح ۵گانه وسایل نقلیه میزبان
| سطح | نوع وسیله | کاهش پرواز | روش یافتن |
|---|---|---|---|
| سطح ۱ | اتوبوس بینشهری / قطار | ۱۰۰-۵۰۰ km | GTFS API |
| سطح ۲ | اتوبوس شهری / کشتی | ۱۰-۵۰ km | API شهری |
| سطح ۳ | وانت پست / خودروی شهری | ۱-۱۰ km | Geotab/Samsara |
| سطح ۴ | تاکسی / کامیون جادهای | ۵-۱۰۰ km | Uber/Lyft API |
| جایگزین | هر خودروی بلند | متغیر | LiDAR فرصتطلبانه |
چرا این رویکرد اقتصادیتر است؟
| مقایسه | پهپاد معمولی | پهپاد هیچهایکر |
|---|---|---|
| برد ۵۰km | باتری ۵۰۰g+ لازم | باتری ۲۳g کافی است |
| هزینه باتری | گران و سنگین | ۲S LiHV 450mAh |
| وزن کل | ۵۰۰g-2kg+ | زیر ۱۳۰g |
| هزینه ساخت | ۵۰۰$+ | هدف: ۷۰$ |
| مجوز قانونی | پیچیده (بالای ۲۵۰g) | زیر ۲۵۰g = آسانتر |
معماری ساختاری: PCB بهعنوان بدنه
یکی از جالبترین نوآوریهای این طراحی این است که تخته مدار چاپی (PCB) خودش بدنه و شاسی پهپاد است. هیچ قاب جداگانهای وجود ندارد! برد FR-4 چهارلایه با ابعاد ۱۲۰×۱۲۰ میلیمتر در شکل ضربدری (X-frame) طراحی میشود. موتورها مستقیم روی انتهای اضلاع PCB پیچ میشوند و تمام قطعات الکترونیک روی سطح آن لحیم میشوند.
مکانیزم فرود مغناطیسی
پهپاد به جای پایههای معمولی، از آهنربای نئودیمیوم N52 (قویترین آهنربای تجاری) استفاده میکند. این آهنرباها در داخل پایههای لاستیکی Silicone قرار دارند تا ضربه فرود را جذب کنند. وقتی پهپاد روی سقف فلزی کامیون مینشیند، آهنرباها آن را محکم نگه میدارند حتی در سرعت بزرگراه! برای جدا شدن، پهپاد فقط کافی است موتورهایش را با قدرت کافی روشن کند تا از نیروی آهنربا غلبه کند.
ویدئوهای آموزشی مرتبط
📌 ادامه در بخشهای بعدی
این بخش مفهوم کلی و معماری را پوشش داد. در بخشهای بعدی:
- بخش ۲/۴: جزئیات سختافزار — سنسورها، موتورها، و لیست کامل قطعات
- بخش ۳/۴: سیستم ارتباطی FLRC/LoRa و ماشین حالت مأموریت
- بخش ۴/۴: بودجه انرژی، سیستم ایمنی، هزینهها، و قدمهای بعدی