📌 بخش ۲ از ۴ — پهپاد هیچهایکینگ
این بخش جزئیات سختافزار را پوشش میدهد. اگر هنوز بخش ۱ را نخواندهاید، با مفهوم و معماری سیستم شروع کنید. چهار بخش این پروژه:
- بخش ۱/۴: مفهوم هیچهایکینگ و معماری سیستم ✅
- بخش ۲/۴ (همین پست): سختافزار — سنسورها، MCU دوگانه، موتورها، BOM کامل
- بخش ۳/۴: ارتباطات FLRC/LoRa و ماشین حالت مأموریت
- بخش ۴/۴: مدیریت انرژی، ایمنی، هزینه و نمونهسازی
چرا به این سنسورها نیاز داریم؟ (مبتدی)
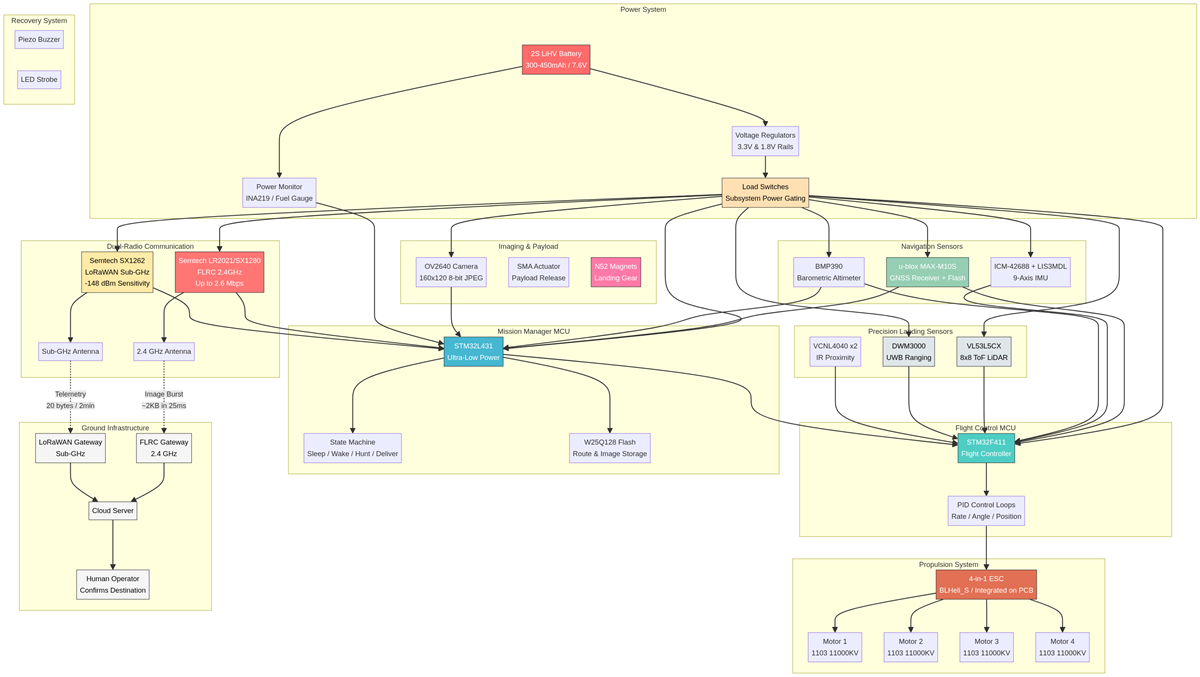
این پهپاد کار بسیار پیچیدهای انجام میدهد: باید خودش تصمیم بگیرد کِی سوار کامیون شود، کِی بیدار شود، و کجا فرود بیاید. برای این کار به چند نوع سنسور نیاز دارد: یک GPS برای دانستن موقعیت، یک IMU (سنسور تعادل مثل گوش داخلی انسان) برای پایدار ماندن در هوا، یک LiDAR (لیزر فاصلهسنج) برای دیدن سطح کامیون، و یک ماژول UWB برای فرود دقیق سانتیمتری.
مهمترین ویژگی معماری، دو MCU جداگانه است: یکی (STM32F411) تمام محاسبات پرواز سریع را انجام میدهد، و دیگری (STM32L431) — که بسیار کممصرفتر است — مدیریت مأموریت و خواب را بر عهده دارد. وقتی پهپاد روی کامیون نشسته، MCU پرواز کاملاً خاموش میشود تا انرژی ذخیره شود!
معماری MCU دوگانه
| ویژگی | STM32F411 (پرواز) | STM32L431 (مأموریت) |
|---|---|---|
| وظیفه اصلی | PID، موتورها، تعادل | GPS، LoRa، مدیریت خواب |
| جریان فعال | ~30mA | ~10mA |
| جریان خواب | خاموش کامل | ~1µA (Stop2 + RTC) |
| کلاک | 100 MHz | 80 MHz |
| در هیچهایکینگ | کاملاً قطع (Load Switch) | هر ۱۲۰ثانیه بیدار |
بودجه وزنی کامل
| زیرسیستم | قطعه | وزن |
|---|---|---|
| PCB بدنه | FR-4 چهارلایه 120×120mm | 12g |
| موتورها | 4× Brushless 1103 @ 3.2g | 12.8g |
| ملخها | 4× 65mm دوپره @ 0.8g | 3.2g |
| MCU پرواز | STM32F411CEU6 | 0.3g |
| MCU مأموریت | STM32L431KBU6 | 0.4g |
| ماژول GPS | u-blox MAX-M10S + آنتن | 1.8g |
| IMU + مغناطیسسنج | ICM-42688-P + LIS3MDL | 0.2g |
| LiDAR ToF | VL53L5CX (8×8 زون) | 0.5g |
| UWB | DWM3000 (Qorvo) | 0.8g |
| بارومتر | BMP390 | 0.1g |
| رادیو | LR2021/SX1280 + SX1262 | 1.6g |
| دوربین | OV2640 | 0.5g |
| آهنرباهای فرود | 4× N52 نئودیمیوم + Silicone | 4.0g |
| رهاساز بار | SMA Wire Actuator + قلاب | 1.5g |
| جمع خشک | ~45.5g | |
| باتری | 2S LiHV 450mAh | 23g |
| بار | بسته کاربر | 50g |
| وزن کل (AUW) | ~118.5g ✅ |
سنسورهای ناوبری کلیدی
GPS: u-blox MAX-M10S
این ماژول کوچک (۴.۵×۴.۵mm) چهار صورت فلکی ماهوارهای را همزمان دریافت میکند — GPS (آمریکا)، GLONASS (روسیه)، Galileo (اروپا)، و BeiDou (چین). این یعنی در محیطهای شهری که آسمان محدود است هنوز Fix سریع دارد. مصرف جریانش تنها ۱۶mA است و با حالت Super-E به ۵.۵mA میرسد. فلاش داخلیاش almanac ماهوارهها را ذخیره میکند تا در بیداریهای ۲ دقیقهای فقط ۲-۵ ثانیه طول بکشد تا Fix بگیرد.
LiDAR توف: VL53L5CX
این سنسور کوچک استمیکروالکترونیکس یک تصویر عمق ۸×۸ پیکسل از زیر پهپاد میگیرد — مثل یک دوربین اما به جای نور مرئی از لیزر مادونقرمز استفاده میکند. پهپاد از این تصویر برای سه کار استفاده میکند: تشخیص سطح بالای کامیون (ارتفاع ۲.۵-۴.۵ متری از زمین)، اندازهگیری فاصله هنگام فرود، و تشخیص موانع در نزدیکی.
UWB: DWM3000 (Qorvo)
Ultra-Wideband (UWB) یک فناوری رادیویی است که میتواند فاصله را با دقت ±۱۰ سانتیمتر اندازه بگیرد — بسیار دقیقتر از GPS (که ±۲.۵ متر است). در مرحله تحویل نهایی، یک بیکن UWB کوچک در مقصد نصب شده و پهپاد با این دقت فرود میکند.
ویدئوهای آموزشی
📌 بخش بعدی: ارتباطات و مأموریت
در بخش ۳/۴ یاد میگیریم چگونه پهپاد با سرور ارتباط برقرار میکند، تصاویر را میفرستد، و ماشین حالت مأموریت چگونه کار میکند.