📌 بخش ۴ از ۴ — آخرین بخش پهپاد هیچهایکینگ
- بخش ۱/۴: مفهوم هیچهایکینگ و معماری سیستم ✅
- بخش ۲/۴: سختافزار — سنسورها، MCU دوگانه، BOM ✅
- بخش ۳/۴: ارتباطات FLRC/LoRa و ماشین حالت مأموریت ✅
- بخش ۴/۴ (همین پست): بودجه انرژی، ایمنی، هزینه و نقشه راه
چرا مدیریت انرژی اینقدر مهم است؟ (مبتدی)
در پهپادهای معمولی، باتری بزرگتر = پرواز طولانیتر. اما در پهپاد هیچهایکر، باتری کوچک نگهداشتن یک هدف طراحی است — چون وزن کمتر یعنی هزینه کمتر. بنابراین باید دقیقاً حساب کنیم که یک مأموریت واقعی چقدر انرژی میبرد.
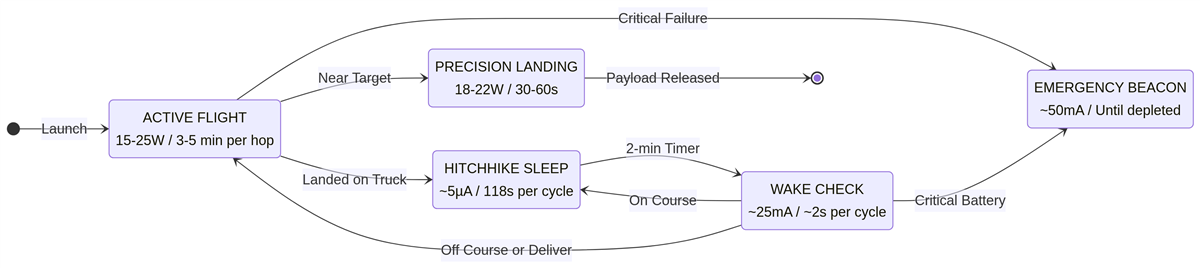
نتیجه شگفتانگیز: پرواز فعال بیشترین انرژی را میبرد (هر دقیقه ~0.38 واتساعت)، اما هیچهایک روی کامیون عملاً رایگان است. یک ساعت هیچهایک فقط 0.006 واتساعت مصرف میکند — کمتر از 2 ثانیه پرواز! این همان جادوی این طرح است.
LiHV (Lithium High Voltage) یک نوع باتری لیتیومپلیمر است که هر سلول تا 4.35 ولت شارژ میشود (بجای 4.2 ولت در LiPo معمولی) — یعنی ~10٪ انرژی بیشتر در همان حجم. برای پهپادهای کوچک که هر گرم مهم است، این فرق معناداری دارد.
بودجه مصرف توان در هر حالت
| حالت | مدت | جریان | توان | انرژی |
|---|---|---|---|---|
| پرواز فعال | ۴ دقیقه (هر هاپ) | ~3A | ~22W | 1.52 Wh |
| هیچهایک خواب | ۱۱۸ثانیه از ۱۲۰ | ~5µA | 16.5µW | 0.54µWh/چرخه |
| چک بیداری | ~3ثانیه از ۱۲۰ | ~25mA | 82.5mW | 0.069mWh/چرخه |
| فرود دقیق | ۶۰ ثانیه | ~2.5A | ~19W | 0.32 Wh |
| بیکن اضطراری | مداوم | ~50mA | 165mW | 0.165 Wh/ساعت |
بودجه انرژی یک مأموریت واقعی (۲ هاپ + تحویل)
| مرحله | انرژی مصرفی |
|---|---|
| هاپ ۱: بلند شدن + بالا رفتن + فرود روی کامیون | 1.14 Wh |
| هیچهایک ۱: ۴۰ دقیقه (۲۰ چرخه بیداری) | 0.0014 Wh |
| هاپ ۲: جدا شدن + بالا رفتن + فرود روی کامیون | 1.14 Wh |
| هیچهایک ۲: ۴۰ دقیقه | 0.0014 Wh |
| پرواز نهایی به مقصد (۱ دقیقه) | 0.37 Wh |
| فرود دقیق (۱ دقیقه) | 0.32 Wh |
| ارسالهای LoRaWAN (۶۰ پیام) | 0.01 Wh |
| جمع کل نیاز انرژی | ~3.0 Wh |
| ظرفیت باتری 2S LiHV 450mAh | 3.42 Wh ✅ |
| ذخیره ایمنی | ~12٪ |
ماتریس پروتکل خرابیها — ۱۶ حالت
| خرابی | تشخیص | پاسخ | اولویت |
|---|---|---|---|
| باتری کم (هشدار) | ولتاژ < 6.8V | توقف جستجو → نزدیکترین فرود | بالا |
| باتری بحرانی | ولتاژ < 6.4V | فرود کنترلشده فوری + بیکن | بحرانی |
| خرابی یک موتور | فیدبک ESC | فرود چرخشی با ۳ موتور | بحرانی |
| خرابی چند موتور | فیدبک ESC | سقوط آزاد + فعالسازی بیکن | بحرانی |
| از دست دادن GPS (هیچهایک) | Fix بعد از 30ثانیه نشد | ماندن روی کامیون، تلاش بعدی | متوسط |
| از دست دادن GPS (پرواز) | Fix بعد از 10ثانیه نشد | IMU Dead Reckoning → فرود اول | بالا |
| قطع ارتباط LoRa | بدون ACK 30 دقیقه | ادامه خودکار مأموریت | پایین |
| خرابی IMU | سلفتست سنسور | فرود فوری با فشار باروالمتر | بحرانی |
| باد شدید | زاویه بیش از 25° در هاور | قطع مانور + فرود فوری | بالا |
| نقض جئوفنس | موقعیت GPS خارج از محدوده | انحراف فوری + فرود | بحرانی |
| کامیون وارد تونل | از دست دادن GPS + تغییر فشار | ماندن روی کامیون تا خروج از تونل | متوسط |
| شکست رهاسازی بار | فیدبک سرو/SMA | ۳ بار تلاش → گزارش خرابی LoRa | متوسط |
سیستم بازیابی اضطراری
بیکن صوتی
پیزو 85dB، ۴+ ساعت روشن
بیکن نوری
LED سفید ۱Hz، دیدهشدن ۱۰۰m+
بیکن LoRa
GPS هر ۵ دقیقه تا اتمام باتری
تشخیص لمس
اگر جابجا شد → GPS فوری
جدول هزینه کامل BOM
| قطعه | تعداد | قیمت واحد | جمع |
|---|---|---|---|
| PCB FR-4 چهارلایه 120×120mm | 1 | .50 | .50 |
| موتور Brushless 1103 11000KV | 4 | .50 | .00 |
| STM32F411CEU6 (Flight Controller) | 1 | .80 | .80 |
| STM32L431KBU6 (Mission Manager) | 1 | .20 | .20 |
| u-blox MAX-M10S GPS | 1 | .00 | .00 |
| ICM-42688-P IMU | 1 | .50 | .50 |
| VL53L5CX LiDAR ToF | 1 | .50 | .50 |
| DWM3000 UWB Module | 1 | .00 | .00 |
| SX1262 LoRaWAN Transceiver | 1 | .00 | .00 |
| OV2640 Camera | 1 | .80 | .80 |
| BMP390 Barometer | 1 | .50 | .50 |
| آهنربای N52 نئودیمیوم 5mm×2mm | 4 | .20 | .80 |
| باتری 2S LiHV 450mAh | 1 | .00 | .00 |
| سایر (قطعات غیرفعال، رگولاتور، سیم) | – | – | .60 |
| هزینه SMT Assembly (در حجم) | – | – | .00 |
| جمع کل هر واحد | ~.20 |
راهکارهای کاهش هزینه به ۲۵ دلار
| گرانترین قطعه | جایگزین ارزانتر | صرفهجویی |
|---|---|---|
| u-blox MAX-M10S () | Quectel L76K یا AT6558 (-2) | ~ |
| DWM3000 UWB () | حذف (بیکن IR یا صوتی) | ~ |
| دو MCU جدا () | یک STM32L4+ () | ~ |
| OV2640 Camera (.8) | حذف (بدون تایید تصویر) | ~.8 |
| حجم بالا 10K+ | کاهش ۳۰-۵۰٪ قیمت قطعات | ~ |
| هدف در حجم بالا | (بدون UWB و Camera) | -25 هر واحد |
ریسکهای کلیدی و راهحل
| ریسک | احتمال | راهحل |
|---|---|---|
| آهنربا در سرعت بزرگراه نمیچسبد | متوسط | تونل باد + آهنربای قابل تنظیم + پوشش آیرودینامیک |
| سقف کامیون آلومینیوم (غیرمغناطیسی) | متوسط | برنامهریزی مسیر با نوع کامیونهای شناختهشده + ساکشنکاپ پشتیبان |
| قوانین پرواز خودکار روی جاده | بالا | تمرکز روی دسته زیر 250 گرم + مشارکت زودهنگام با CAA |
| پوشش LoRaWAN در مناطق روستایی | متوسط | Store-and-Forward تلهمتری + ادامه خودکار مأموریت |
ویدئوهای آموزشی
🎓 خلاصه کل پروژه پهپاد هیچهایکر
در ۴ بخش این سری، طراحی کامل یک سیستم نوآورانه تحویل بار بررسی شد:
- بخش ۱: ایده هیچهایک روی وسایل نقلیه موجود — صرفهجویی ۹۰٪+ در انرژی
- بخش ۲: PCB بهعنوان بدنه، MCU دوگانه، سنسورهای دقیق فرود
- بخش ۳: رادیو دوگانه FLRC+LoRa، ماشین حالت ۸-مرحلهای
- بخش ۴: بودجه انرژی واقعی، ۱۶ پروتکل خرابی، هزینه با مسیر به
این طرح در مرحله بررسی نهایی اسپانسر (داو، پروژهاسپانسر) است. مستند اصلی: HMD-BOD-001 Rev. A، آوریل ۲۰۲۶