کنترلر پرواز (Flight Controller) یعنی چه؟
کنترلر پرواز (Flight Controller یا FC) مغز یک پهپاد یا مولتیروتور است. این برد الکترونیکی کوچک، دادههای سنسورها (ژیروسکوپ، شتابسنج، فشارسنج، GPS و قطبنما) را میخواند، فرمانهای خلبان از رادیو کنترل را دریافت میکند، و با محاسبات پیچیده، سرعت هر موتور را طوری تنظیم میکند که پهپاد پایدار بماند و دقیقاً همان کاری را بکند که شما میخواهید.
F4 V3S Plus یکی از محبوبترین و ارزانترین کنترلرهای پرواز برای مبتدیهاست که از نرمافزارهای متنبازی مثل Betaflight و iNAV پشتیبانی میکند. در این پست، این برد را از نزدیک میشناسید: پینها، پورتها، نحوه اتصال به ESC و گیرنده، و اولین راهاندازی با Betaflight.
اگر تازه وارد دنیای ساخت پهپاد و کوادکوپتر شدهاید، اولین سوالی که با آن روبرو میشوید این است: از کدام کنترلر پرواز (Flight Controller) استفاده کنم؟ در این مقاله که بخش اول از مجموعه مقالات “کنترلر پرواز برای پهپاد” است، قصد داریم یکی از رایجترین، ارزانترین و دردسترسترین کنترلرهای پرواز متنباز یعنی F4 V3S Plus با پردازنده STM32F405 را به طور کامل بررسی کنیم.
این برد که بر پایه طراحی معروف Omnibus F4 ساخته شده، انتخابی عالی برای مبتدیان است. قیمت مناسب (حدود ۲۰ تا ۴۰ دلار)، پشتیبانی عالی از فریمورهای متنباز مثل iNAV و Betaflight، و وجود راهنماهای متعدد در اینترنت، آن را به گزینهای ایدهآل برای اولین پروژه پهپاد شما تبدیل کرده است.
مشخصات فنی F4 V3S Plus
- پردازنده: STM32F405 (هسته ARM Cortex-M4 با فرکانس ۱۶۸ مگاهرتز)
- ژیروسکوپ/شتابسنج: MPU6000 یا MPU6500 (از طریق SPI)
- خروجی موتور: ۶ کانال (پشتیبانی از کواد، هگزا و …)
- پورتهای UART: ۳ تا ۵ پورت (بسته به نسخه)
- اسلات microSD: برای ضبط Blackbox (جعبه سیاه پرواز)
- OSD داخلی: نمایش اطلاعات پرواز روی تصویر (On-Screen Display)
- BEC داخلی: تنظیمکننده ولتاژ سوییچینگ (Switching Regulator)
- معکوسکننده SBUS: پشتیبانی از پروتکل SBUS بدون نیاز به سختافزار اضافی
- پشتیبانی از LED Strip: خروجی LED قابل برنامهریزی
- بازر/بیپر: اتصال مستقیم بیپر ۵ ولت
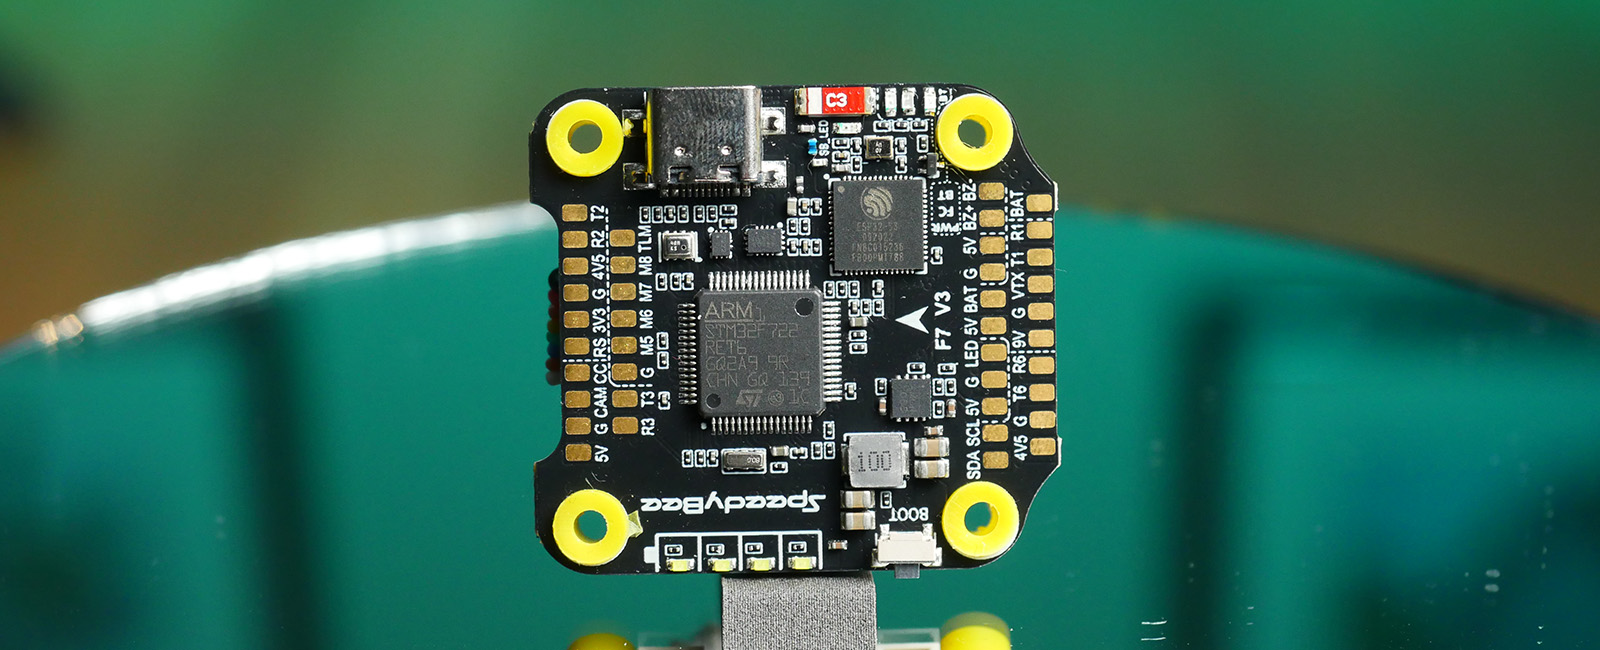
نقشه پینها (Pinout) و اتصالات
درک درست نقشه پینها مهمترین قدم در راهاندازی کنترلر پرواز است. اشتباه در اتصال سیمها میتواند به سوختن برد منجر شود. تصویر زیر نقشه پینهای کامل برد Omnibus F4 را نشان میدهد:

پینهای موتورها
| شماره موتور | پین میکروکنترلر | محل روی برد |
|---|---|---|
| Motor 1 | PB0 | پد S1 |
| Motor 2 | PB1 | پد S2 |
| Motor 3 | PA3 | پد S3 |
| Motor 4 | PA2 | پد S4 |
| Motor 5 | PA1 | پد S5 |
| Motor 6 | PA8 | پد S6 |
پورتهای UART (ارتباط سریال)
- UART1: پورت اصلی – معمولاً برای گیرنده رادیویی (SBUS) یا GPS
- UART3: پورت دوم – گزینه مناسب برای GPS یا ماژولهای جانبی (با I2C مشترک است)
- UART6: پورت سوم – در نسخههای V3 به بعد دارای معکوسکننده SBUS
نکته مهم: UART3 و باس I2C با یکدیگر مشترک هستند. یعنی نمیتوانید همزمان از UART3 و I2C استفاده کنید. اگر به قطبنمای خارجی نیاز دارید (که از طریق I2C متصل میشود)، باید GPS را به UART1 یا UART6 وصل کنید.
اتصال ماژول GPS
ماژول GPS یکی از اجزای کلیدی برای پروازهای خودکار (Autonomous) و قابلیتهایی مثل Position Hold و Return to Home است. برای اتصال GPS به F4 V3S Plus:
- انتخاب پورت: GPS را به یکی از پورتهای UART آزاد وصل کنید. UART3 یا UART6 گزینههای مناسبی هستند.
- اتصال سیمها: چهار سیم اصلی GPS عبارتند از:
- VCC (قرمز) → پد 5V روی برد
- GND (مشکی) → پد GND روی برد
- TX (GPS) → RX پورت UART روی برد
- RX (GPS) → TX پورت UART روی برد
- تنظیمات در iNAV: در بخش Ports، پورت مربوطه را با سنسور GPS فعال کنید و Baud Rate را (معمولاً ۳۸۴۰۰ یا ۱۱۵۲۰۰) تنظیم نمایید.
توصیه: ماژولهای GPS مدرن مانند BN-880، BN-220 و M10Q انتخابهای عالی و مقرونبهصرفهای هستند که قطبنمای داخلی نیز دارند. اگر از ماژولی با قطبنما استفاده میکنید، سیمهای SDA و SCL را به پدهای I2C (پینهای SDA/SCL) متصل کنید.
اتصال گیرنده رادیویی (Radio Receiver)
گیرنده رادیویی، فرمانهای شما از رادیو کنترل را به کنترلر پرواز منتقل میکند. F4 V3S Plus از پروتکلهای مختلفی پشتیبانی میکند:
- SBUS (FrSky / Futaba): از کانکتور اختصاصی PPM/SBUS استفاده کنید. این پورت دارای معکوسکننده داخلی است و نیازی به سختافزار جانبی ندارد.
- PPM: همان کانکتور PPM/SBUS را استفاده کنید.
- DSM/DSMX (Spektrum): به یک پورت UART آزاد وصل کنید (معمولاً UART3).
- Crossfire / ELRS (TBS / ExpressLRS): به یک پورت UART آزاد با Baud Rate مناسب وصل کنید.
- MSP Receiver: از طریق یکی از پورتهای UART با تنظیم MSP.
نکته برای مبتدیان: اگر از رادیو کنترل FrSky (مثل Taranis QX7 یا X9D) استفاده میکنید، گیرندههای XM+ یا R-XSR گزینههای عالی با پروتکل SBUS هستند و مستقیماً به پورت PPM/SBUS متصل میشوند.
اتصال موتورها و ESC
ESCها (Electronic Speed Controller) سیگنالهای کنترلی را از کنترلر پرواز دریافت کرده و سرعت موتورها را تنظیم میکنند. اتصال صحیح موتورها و ESCها:
- پدهای S1 تا S4 (برای کوادکوپتر) یا S1 تا S6 (برای هگزا) روی F4 را به سیم Signal هر ESC وصل کنید.
- سیم GND هر ESC را به یکی از پدهای GND روی برد متصل کنید (اختیاری ولی توصیه میشود).
- در iNAV، در بخش Mixer نوع فریم (Quad X, Quad +, Hexa و …) را انتخاب کنید.
- جهت چرخش موتورها را پس از اولین راهاندازی بررسی کنید و در صورت نیاز دو تا از سه سیم موتور به ESC را جابجا کنید.
توصیه برای ESC: ESCهای ۴-in-1 (چهارتایی) امروزی مثل SpeedyBee یا Mamba نصب را بسیار سادهتر میکنند و فقط با یک کابل به کنترلر پرواز وصل میشوند.
سایر واسطها و اتصالات
- بازر/بیپر (Buzzer): یک بیپر ۵ ولت پیزو را مستقیماً به پدهای +BUZ و -BUZ وصل کنید. این بیپر برای هشدارهای باتری، گم شدن پهپاد و وضعیتهای خطا ضروری است.
- LED Strip: خروجی LED قابل برنامهریزی برای نمایش وضعیت و جلوههای نوری. به پد LED متصل میشود.
- RSSI (قدرت سیگنال): ورودی آنالوگ RSSI روی پین PA0 قرار دارد. دقت کنید: این پین ۳.۳ ولت تحمل میکند – ولتاژ ۵ ولت به آن ندهید.
- Current Sensor (حسگر جریان): ورودی ADC روی پین PC1 – تحمل ۳.۳ ولت.
- VBAT (ولتاژ باتری): مانیتورینگ ولتاژ باتری روی پین PC2.
- دوربین و VTX: پدهای CAM (ورودی دوربین) و VTX (خروجی فرستنده تصویر) روی برد برای اتصال FPV.
آشنایی با iNAV
iNAV یک فریمور متنباز برای کنترلرهای پرواز است که به طور خاص برای ناوبری GPS، پرواز خودکار (Waypoint Mission)، بازگشت خودکار به خانه (Return to Home) و پروازهای مسافتی طراحی شده است. بر خلاف Betaflight که بیشتر برای پروازهای آکروباتیک FPV مناسب است، iNAV گزینه ایدهآلی برای پروژههای پهپاد بلندبرد و خودکار شماست.
مراحل نصب iNAV روی F4 V3S Plus
- دانلود iNAV Configurator: از سایت رسمی iNav Configurator نسخه مناسب سیستمعامل خود را دانلود و نصب کنید.
- فلش کردن فریمور: برد را از طریق USB به کامپیوتر وصل کنید. در iNAV Configurator:
- تب Firmware Flasher را باز کنید
- برد مورد نظر را انتخاب کنید (برای F4 V3S Plus معمولاً OMNIBUSF4V3 یا OMNIBUSF4SD)
- گزینه Full Chip Erase را فعال کنید
- روی Load Firmware و سپس Flash کلیک کنید
- درایور DFU: اگر برد در حالت DFU شناسایی نشد، از ImpulseRC Driver Fixer یا ابزار Zadig برای نصب درایور استفاده کنید.
تنظیمات اولیه در iNAV
- تب Setup: کالیبراسیون شتابسنج (Accelerometer) را انجام دهید. پهپاد را روی سطح صاف قرار داده و Calibrate را بزنید.
- تب Ports: پورتهای UART را بر اساس اتصالات خود پیکربندی کنید (GPS روی یک پورت، گیرنده روی پورت دیگر و …).
- تب Configuration: تنظیمات کلی مثل نوع Mixer (Quad X)، پروتکل ESC (DShot، Multishot و …)، و ویژگیهای GPS را انجام دهید.
- تب Receiver: پروتکل گیرنده رادیویی (SBUS، PPM و …) را تنظیم و کانالها را کالیبره کنید.
- تب Modes: مدهای پرواز مانند Angle Mode، Horizon Mode، Return to Home، و Position Hold را روی سویچهای رادیو کنترل تنظیم کنید.
- تب GPS: پس از اتصال GPS، نوع پروتکل (UBLOX معمولاً) و Baud Rate را تنظیم کنید.
آموزشهای ویدیویی (انگلیسی)
در ادامه بهترین ویدیوهای آموزشی انگلیسی زبان را برای یادگیری قدمبهقدم ساخت و راهاندازی پهپاد گردآوری کردهایم:
🎬 آموزش کامل iNAV (از صفر تا صد)
📺 مشاهده ویدیو: آموزش کامل راهاندازی iNAV 7 – Joshua Bardwell
یکی از بهترین مدرسان FPV – قدم به قدم از نصب تا پرواز
🎬 اتصال کنترلر پرواز و راهاندازی اولیه
📺 مشاهده ویدیو: اتصال کنترلر پرواز به پهپاد – IADroid
📺 مشاهده ویدیو: بررسی SpeedyBee F405 Stack – COPTERLORD
🎬 آموزش GPS و Position Hold
📺 مشاهده ویدیو: INAV 6.1.1 – تست Position Hold و GPS – RepterFPV
📺 مشاهده ویدیو: سیمکشی GPS به کنترلر پرواز Omnibus F4 و تنظیم iNAV
🎬 آموزش لحیمکاری برای مبتدیان
لحیمکاری مهمترین مهارت عملی در ساخت پهپاد است. این ویدیوها به شما کمک میکنند اصول لحیمکاری قطعات الکترونیکی پهپاد را یاد بگیرید:
📺 مشاهده ویدیو: نکات و ترفندهای لحیمکاری پهپاد FPV برای مبتدیان – FPV Geek
📺 مشاهده ویدیو: ۵ نکته ضروری برای لحیمکاری موتورهای FPV (مبتدیان) – MEPS-FPV
📺 مشاهده ویدیو: آموزش لحیمکاری حرفهای – MantisFPV
📺 مشاهده ویدیو: آموزش کامل لحیمکاری قطعات الکترونیکی پهپاد FPV – Mattyfleisch FPV
🎬 آموزش گامبهگام ساخت یک کوادکوپتر کامل
📺 مشاهده ویدیو: آموزش گامبهگام ساخت کوادکوپتر ۵ اینچ FPV برای مبتدیان – FPV Geek
منابع و لینکهای مفید
- مستندات رسمی Omnibus F4 در iNAV – راهنمای کامل از تیم iNAV
- مستندات Omnibus F4 Pro در ArduPilot – راهنمای جایگزین برای فریمور ArduPilot
- Omnibus F4 Pinout – QuadMeUp – نقشه کامل پینها با تصاویر با کیفیت بالا
- Flight Coach – Omnibus F4 V3 – راهنمای سختافزاری جامع
- PhaserFPV – مشخصات و دیاگرام اتصالات Omnibus F4
- مستندات Betaflight برای OMNIBUSF4 – برای کاربران Betaflight
- وبسایت رسمی iNAV – دانلود فریمور و مستندات
- ImpulseRC Driver Fixer – برای نصب درایور DFU در ویندوز
توصیههای ایمنی برای مبتدیان
- هرگز پروانهها را روی میز کار نصب نکنید! موتورها را ابتدا بدون پروانه تست کنید.
- هنگام لحیمکاری از هویه با دمای کنترلشده (حدود ۳۵۰-۳۸۰ درجه سانتیگراد) استفاده کنید.
- قبل از اتصال باتری، همیشه اتصالات را با مولتیمتر چک کنید که اتصال کوتاه (Short Circuit) وجود نداشته باشد.
- اولین پرواز را در فضای باز و بدون مانع انجام دهید.
- از Smoke Stopper (محدودکننده جریان) در اولین بار وصل باتری استفاده کنید.
جمعبندی و گامهای بعدی
در این مقاله (بخش اول)، با کنترلر پرواز F4 V3S Plus، مشخصات فنی، نقشه پینها، و نحوه اتصال قطعات اصلی شامل GPS، گیرنده رادیویی، موتورها و ESC آشنا شدیم. همچنین با فریمور iNAV و مراحل نصب و تنظیم اولیه آن آشنا شدید.
در بخش دوم این مجموعه، به صورت عملی یک پهپاد کامل را با این کنترلر پرواز مونتاژ خواهیم کرد و تمام مراحل را گامبهگام توضیح خواهیم داد: از نصب فریم و موتورها تا کالیبراسیون نهایی و اولین پرواز. با ما همراه باشید!
آیا سوالی دارید یا تجربهای در کار با F4 V3S Plus دارید؟ خوشحال میشویم در بخش نظرات با ما به اشتراک بگذارید.